如果让当下最强的 AI Work Agent,尝试复刻特斯拉 Roadster 那段标志性的飞跃动画,它能做到哪一步?
是直接交出一套逻辑自洽、姿态可控的飞行汽车仿真短片,还是只做出一个“看起来在飞”的样子?
带着这样的疑惑,我们把考场搬进 Blender,并拿出这样一道高难度动态仿真测试题,给四款 Agent 上一次压力测试。看看他们能不能复刻出合格的特斯拉飞行汽车飞跃动画。
Roadster 飞跃的考题难在哪
之所以选 Roadster 飞跃作为测试案例,它不是一个常规静态三维的建模任务,而是建模、动画时序、物理逻辑、特效语义、镜头叙事叠加在一起的复合考题。尤其这三层技术难点,能够很好地区分 AI 的建模能力。
第一是时序绑定。飞行汽车所有动作有严格先后关系,加速、腾空、姿态调整、喷流触发、烟雾扩散等等动作环节必须在精确时间轴上对齐。
第二是语义理解。比如喷流特效,它是用来改变车身姿态的控制推力,那么 AI 就不能只看到“有亮光、有烟”,还要读懂亮光和车身翻转之间的因果。
第三是多要素协同。车辆模型、坡道结构、车轮转动、相机运镜、流体烟雾需要同步自洽,任意一环逻辑出错,整段动画就会违和。
对于 AI 来说,他们很容易复刻画面表象,但很难读懂动作背后的控制关系与物理约束。而 Roadster 飞跃复刻这个案例,恰恰能直观区分 AI 是真的理解动态,还是单纯拼接画面素材,非常适合用来做动态能力的压力测试。
我们如何让 AI 实现对 Roadster 飞跃的复刻
我们要求用 Blender 从空场景复刻一段 11 秒的汽车飞跃视频:跑车沿弯曲坡道上行,离坡后改变空中姿态,再伴随喷流下降、扬起烟雾。除了车身和场景,还要对齐动作节奏、镜头与特效,交付可播放的 1080p 视频和可编辑工程文件。
这道题主要考察 Agent 能否基于原视频反推真实空间关系,进而把建模、动画、镜头和特效组织成一段连续画面,核心看 AI 能否正确理解空间结构、运动时序,还有动作和特效之间的因果关联。
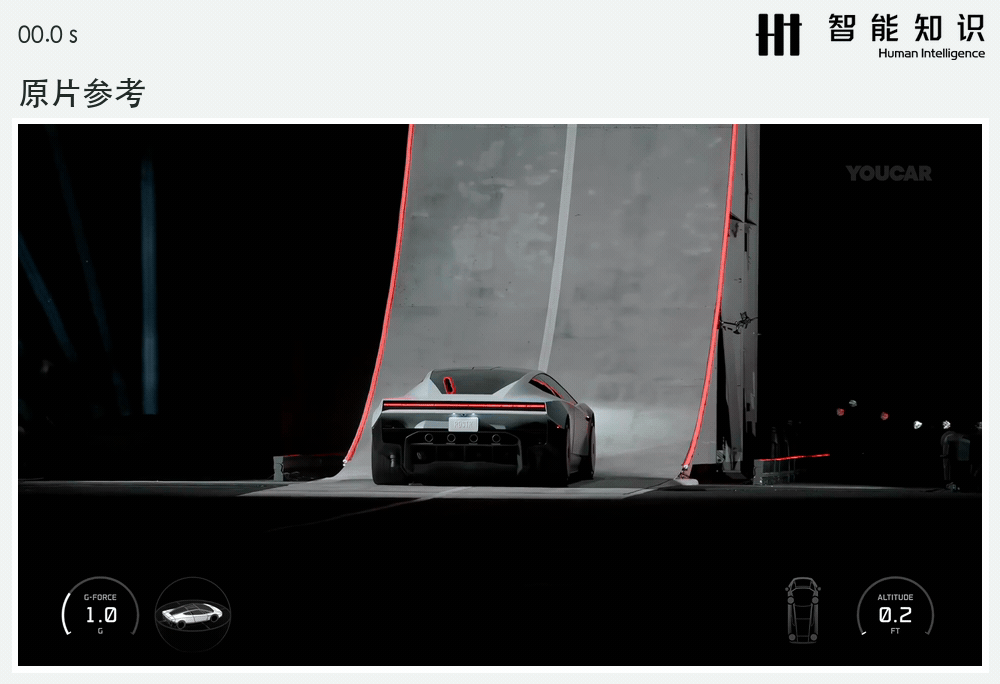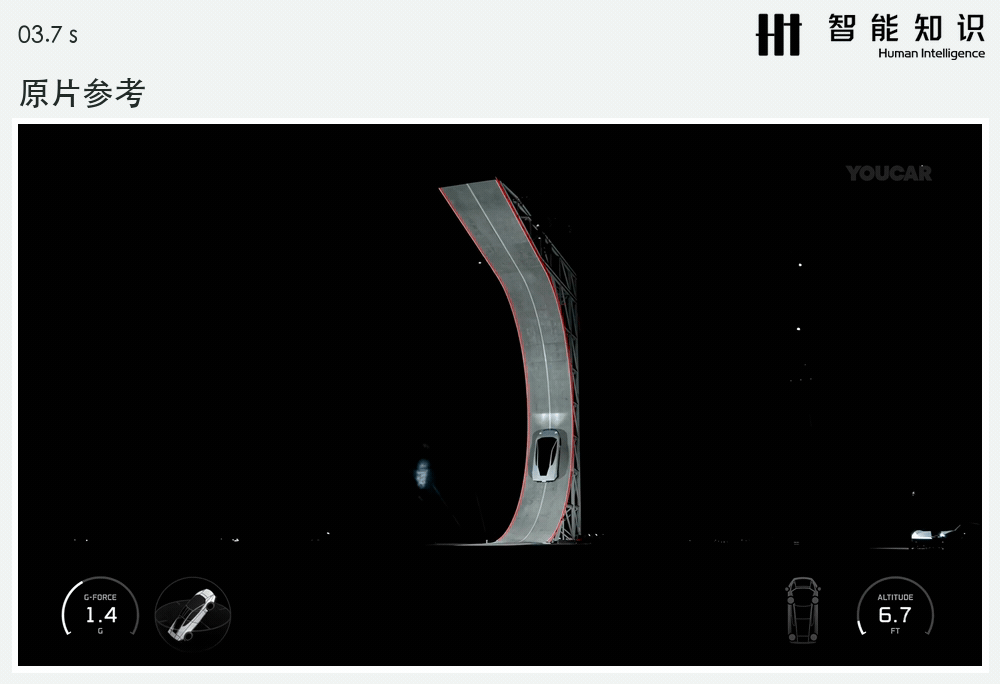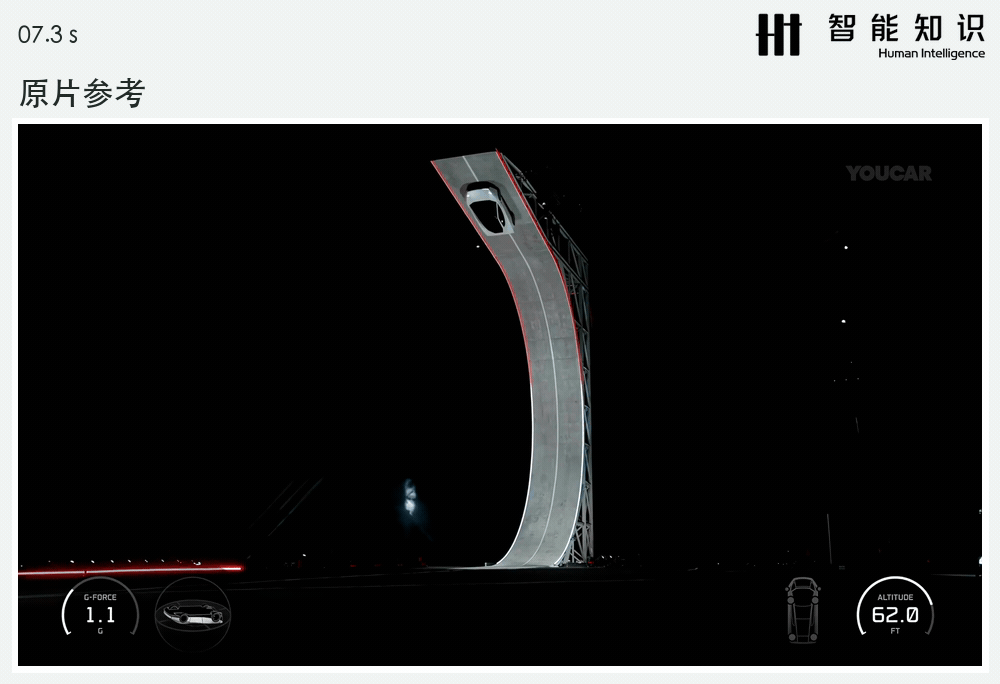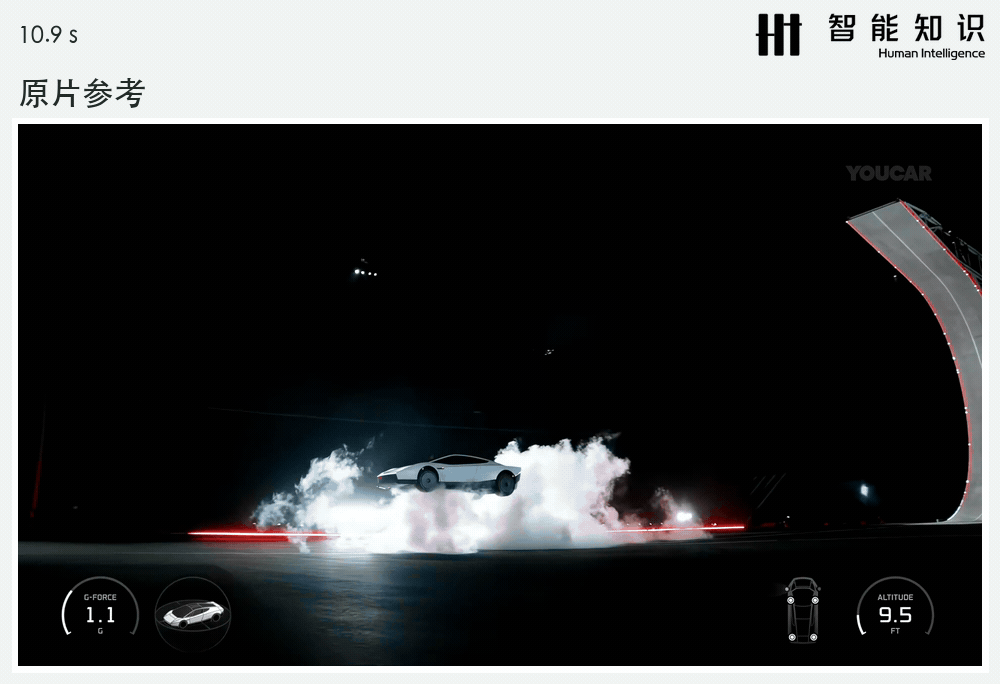
我们也借着这道题的横向对比,让大家更直观的感受一下 4 个 Agent 之间的差异。
Codex:这段飞跃,还原到了哪一步?
Codex 完成了整段动画和工程交付,主要动作也已出现,但关键画面的还原仍有明显差距。
车和坡道都有了,轮廓还没有对齐
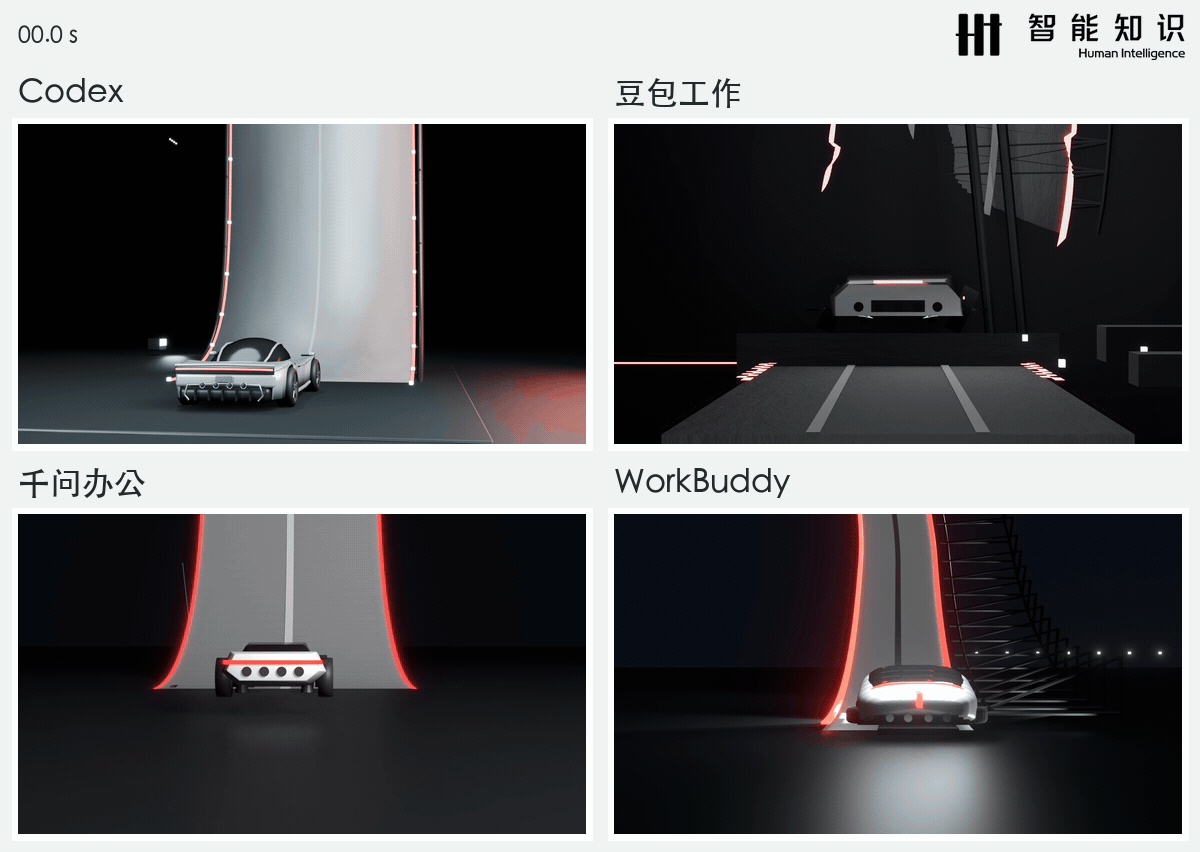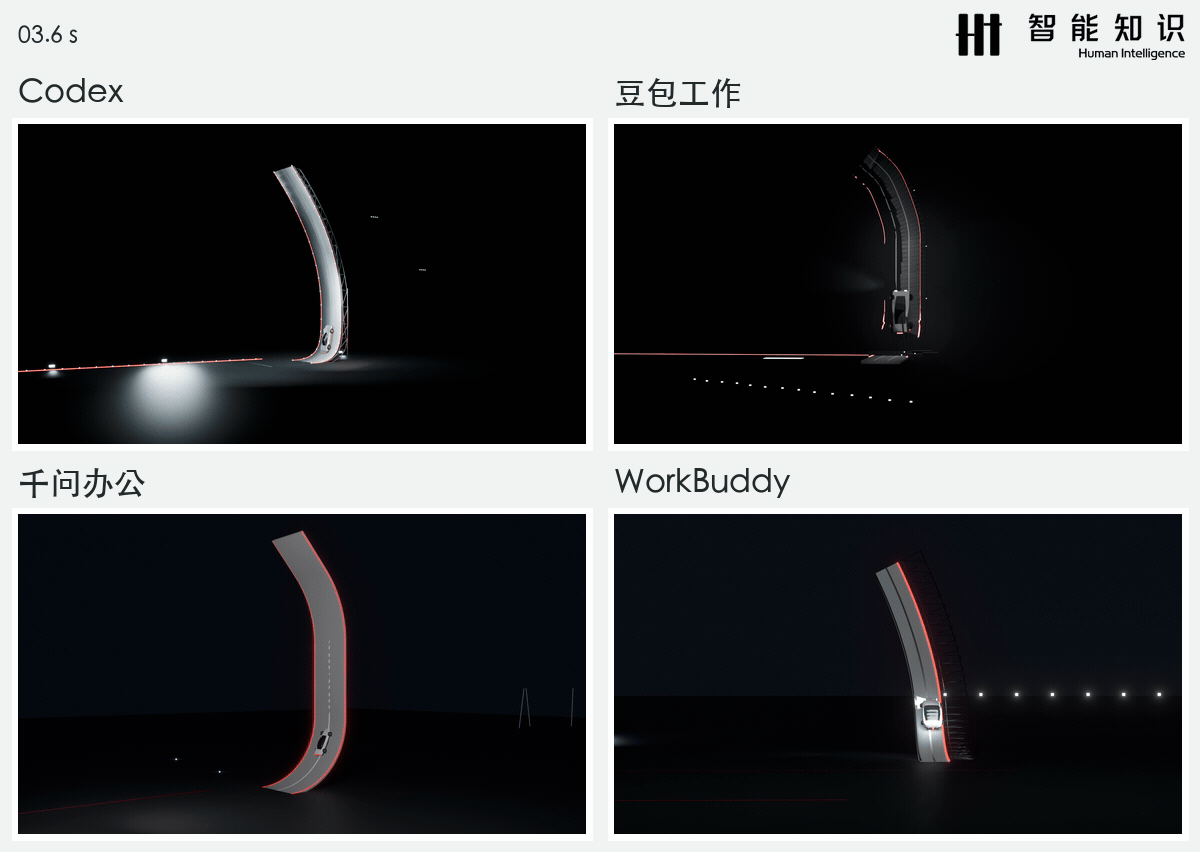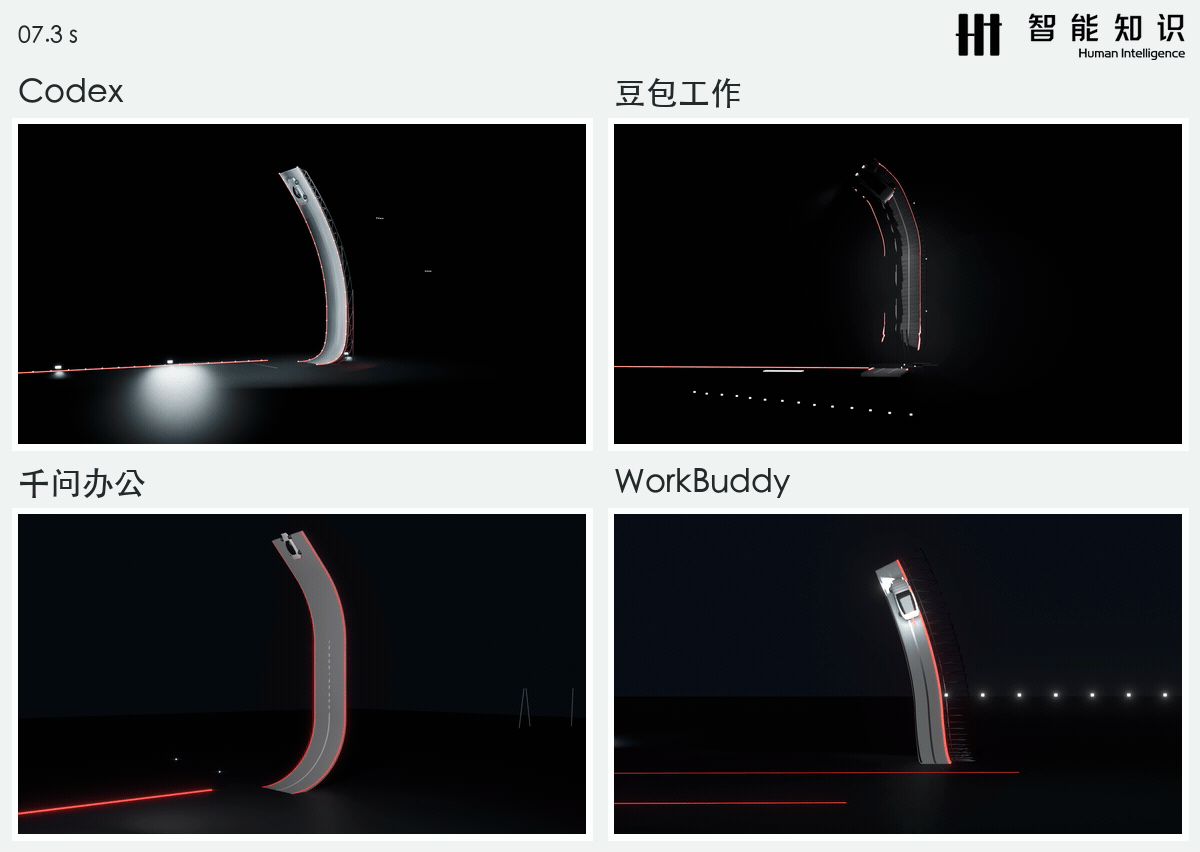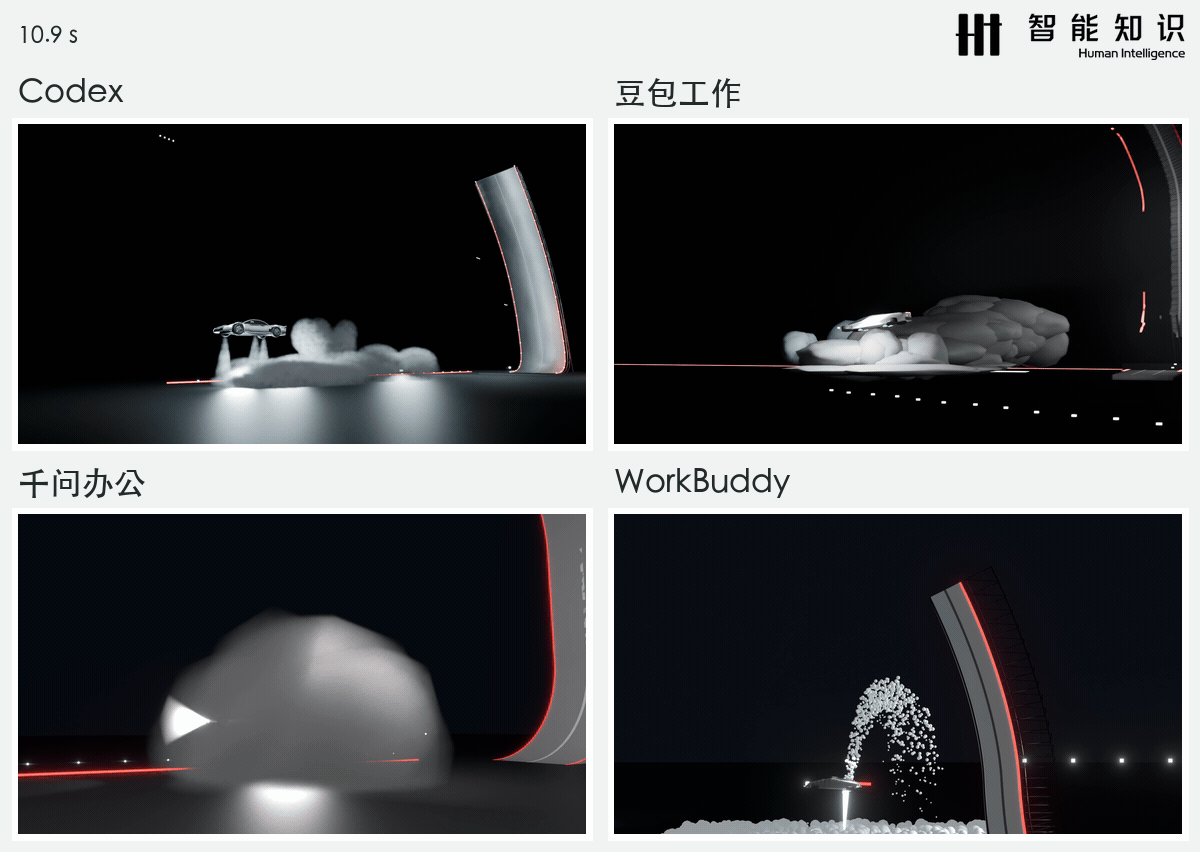
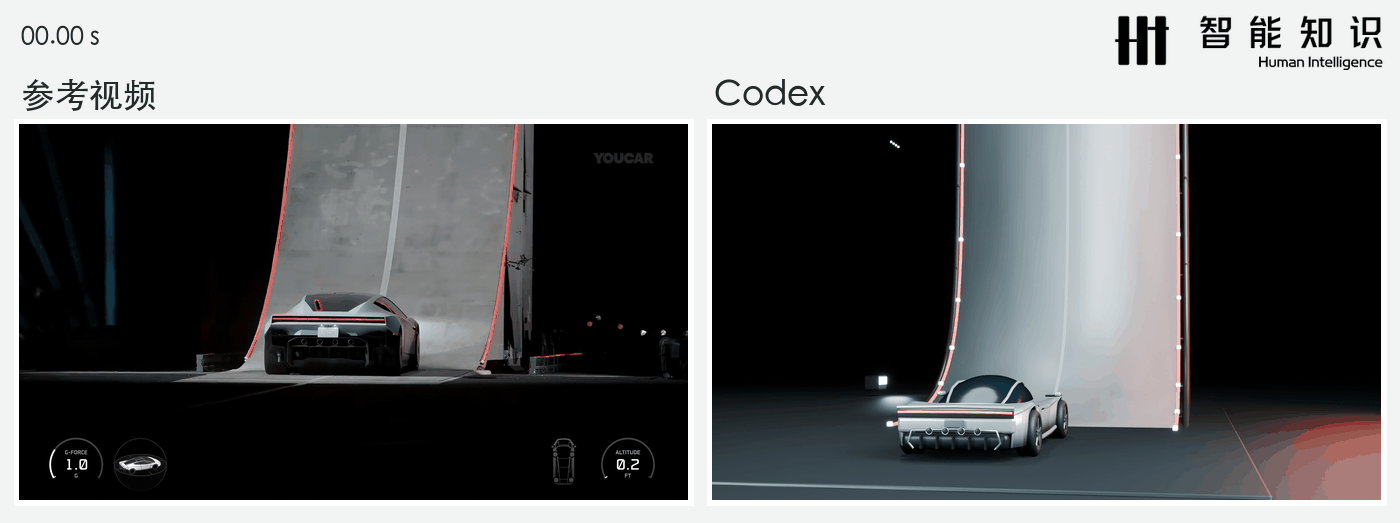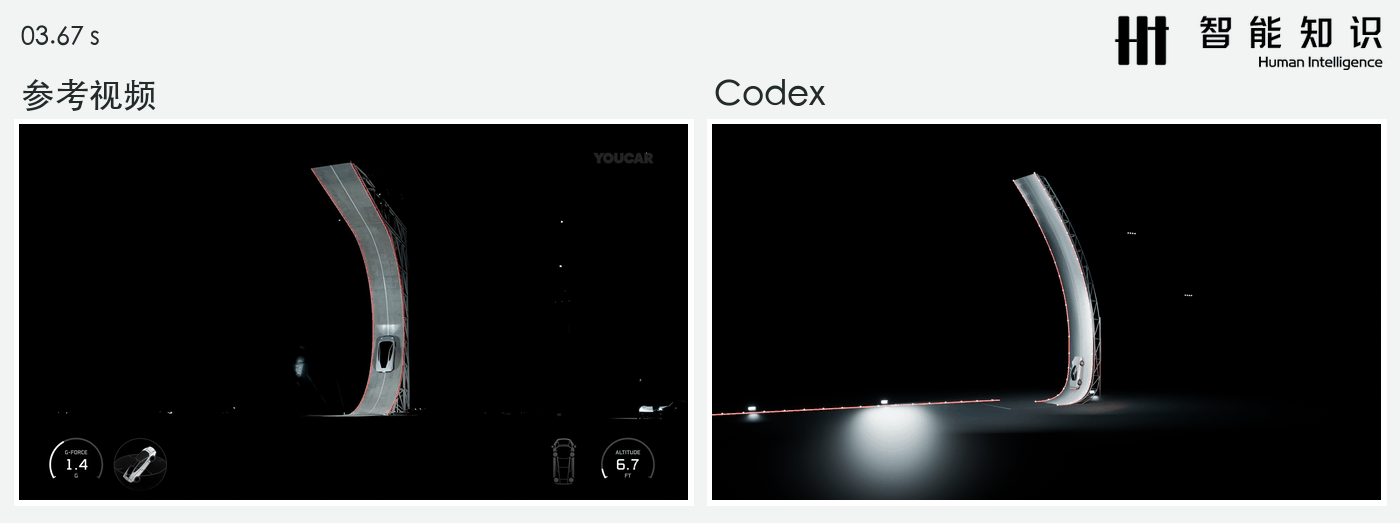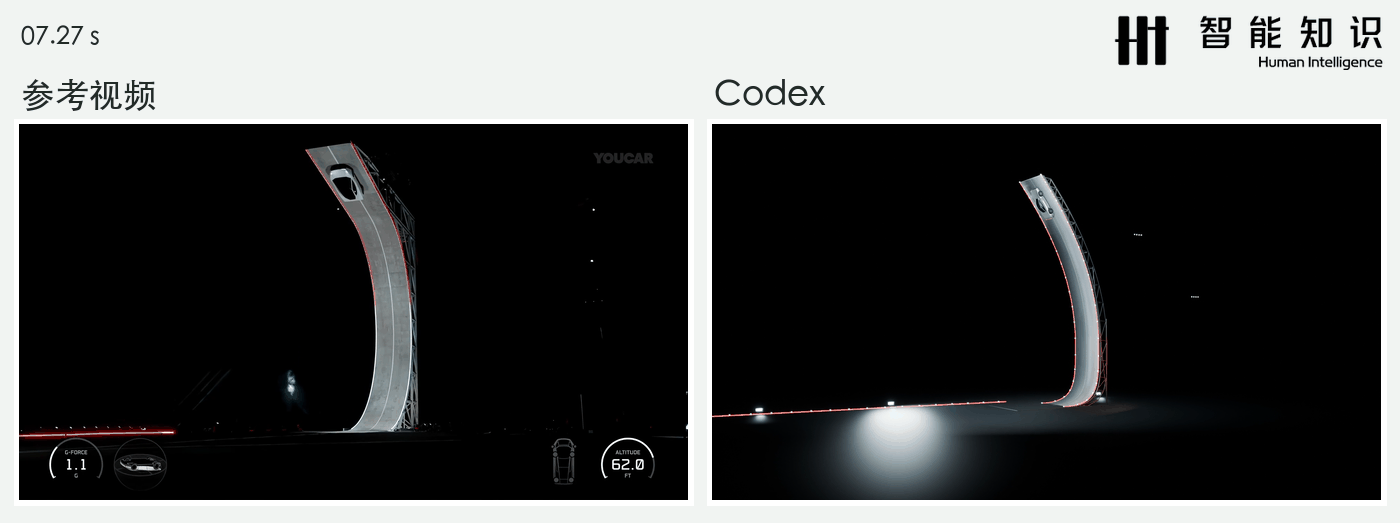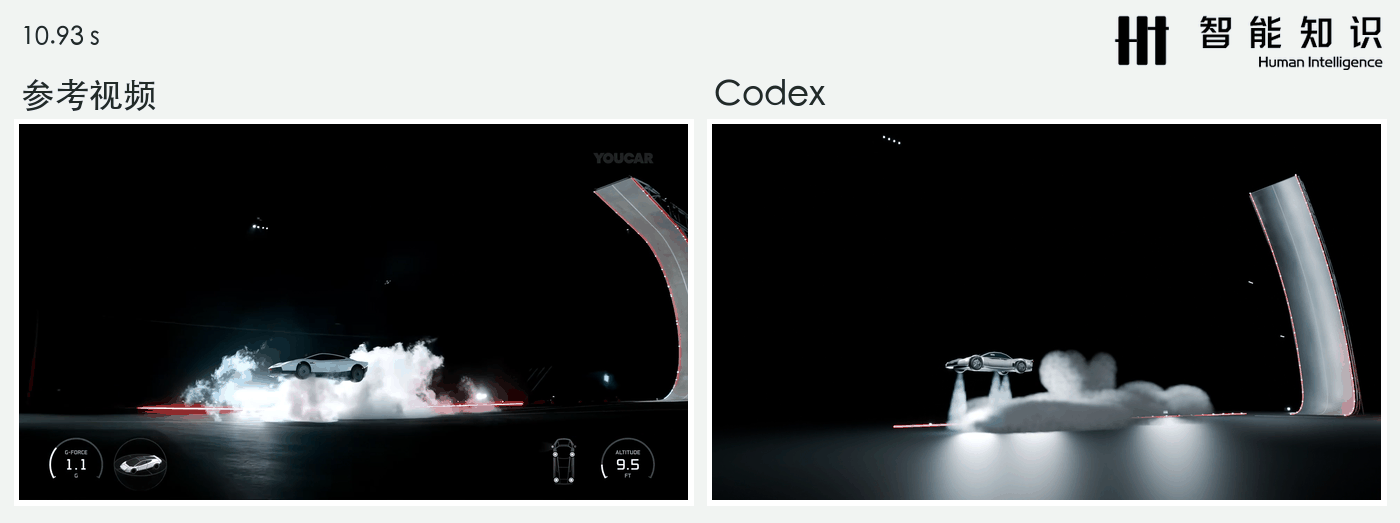
Codex 整体完成度很好,但是下钻到细节依然能发现一些瑕疵。比如开头的车尾近景里,Codex 做出了独立车轮、深色玻璃和尾灯,但座舱更圆拱,与参考跑车的低矮轮廓不同。切到远景后,坡道的差异也更明显:参考的弧形过渡较舒展,产物底部很快转入接近竖直的部分,整体显得更窄直。
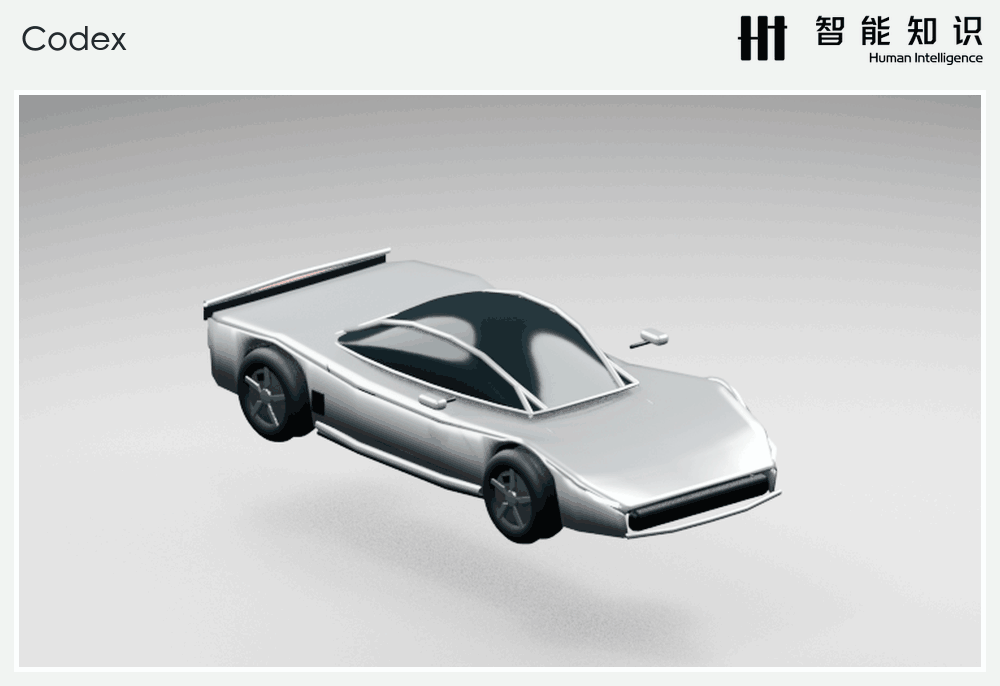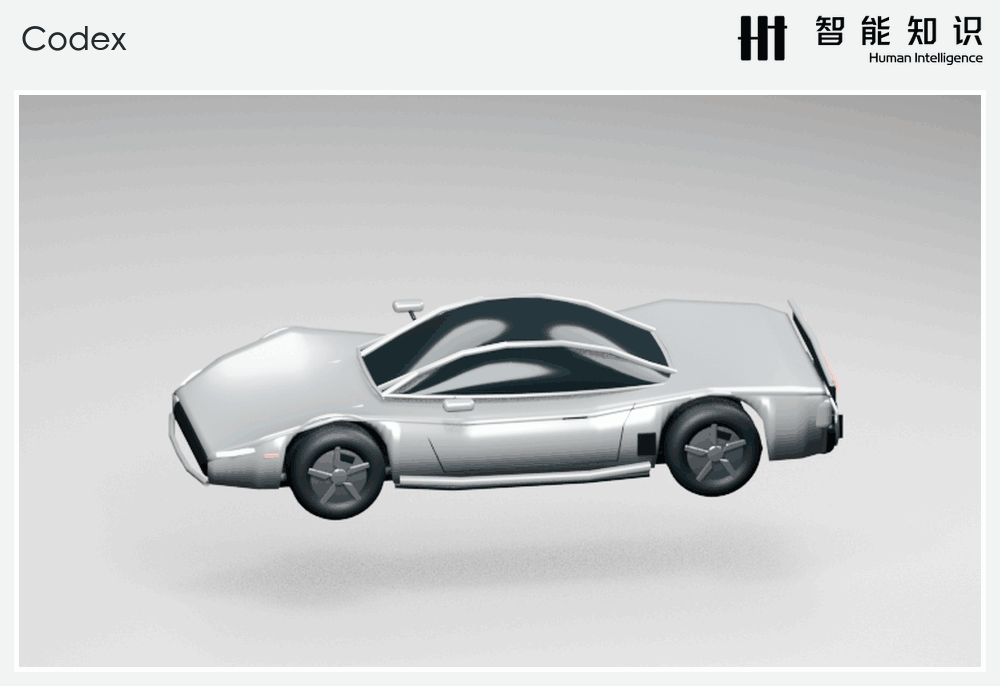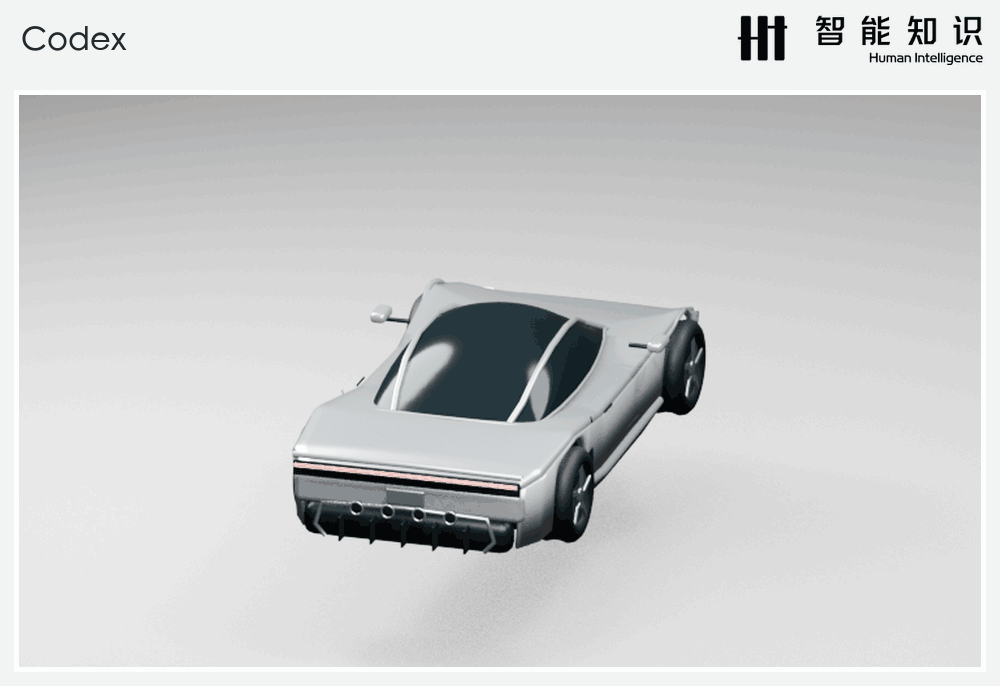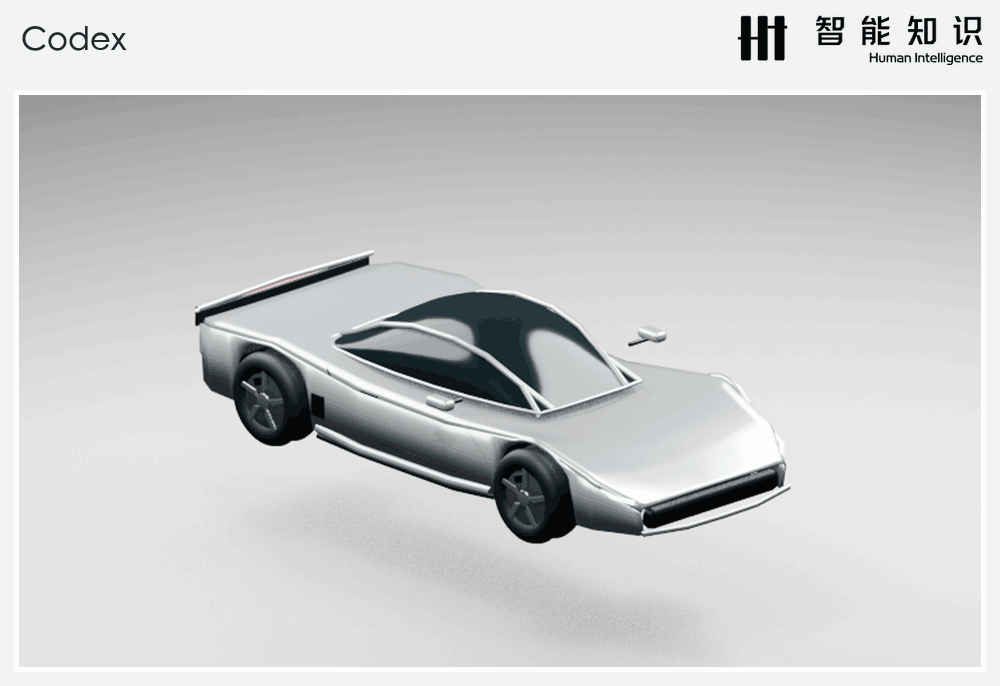
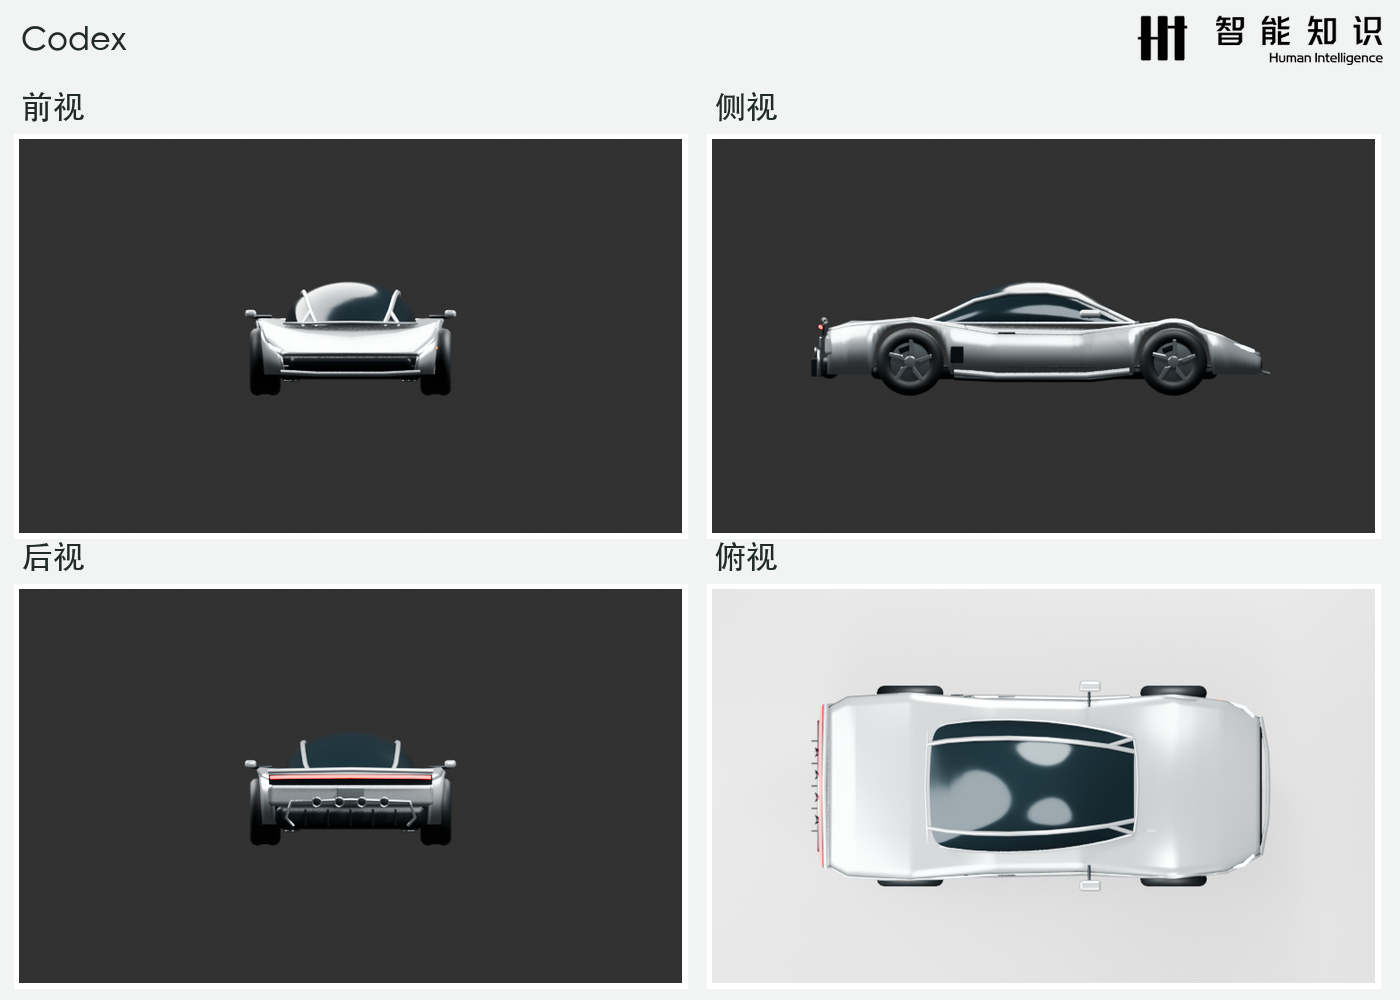
做了翻转,也要在画面里看得出来
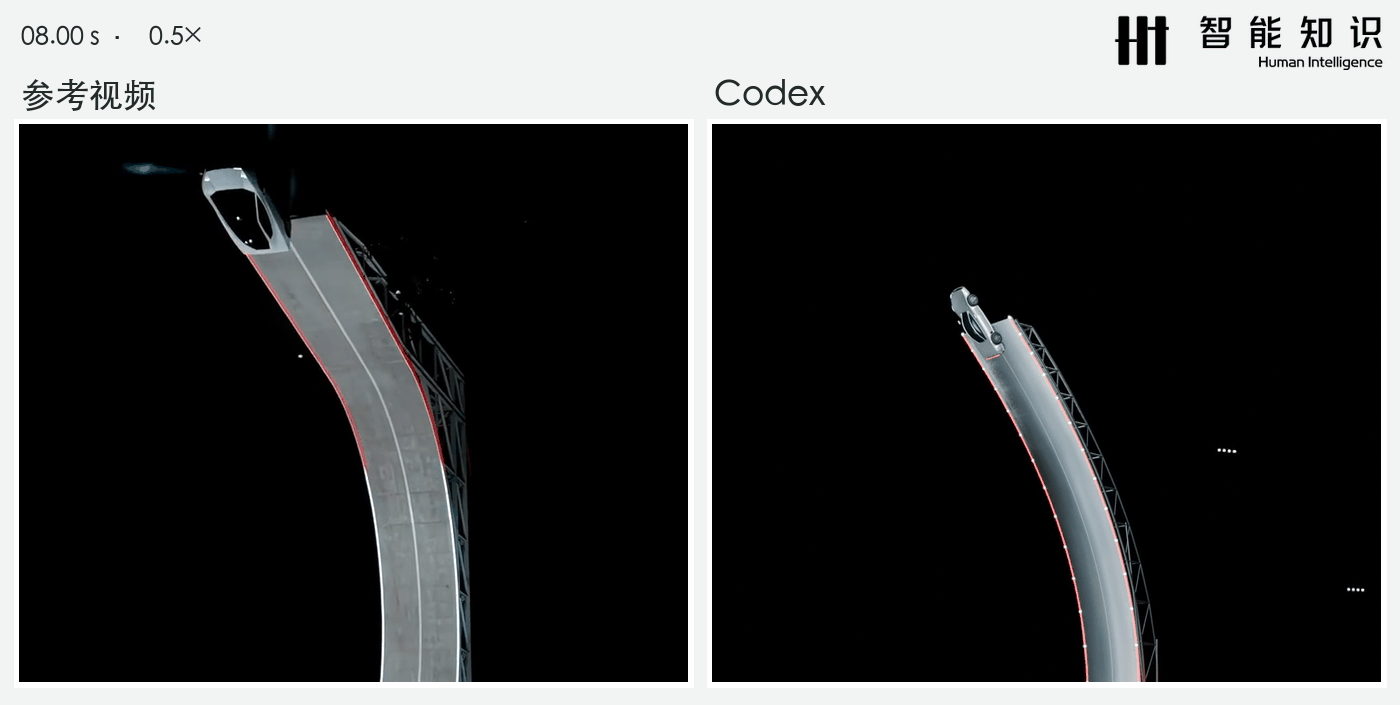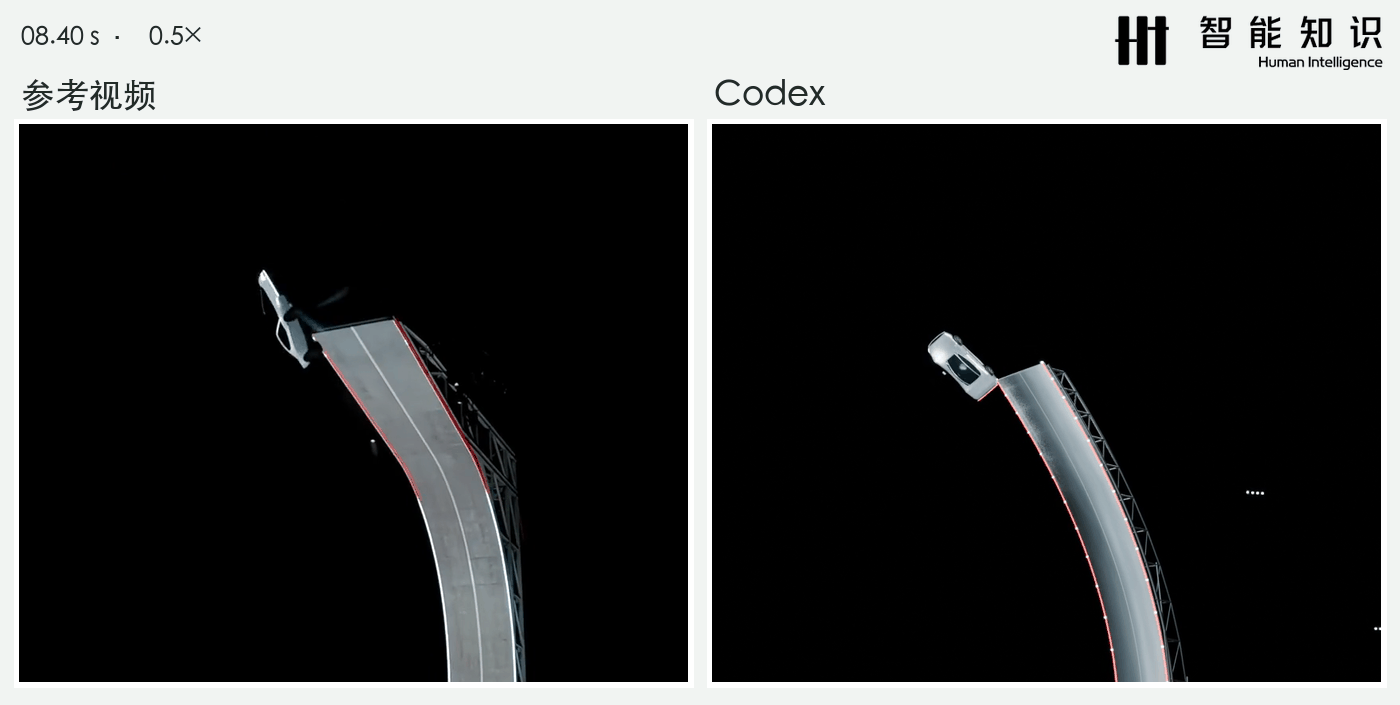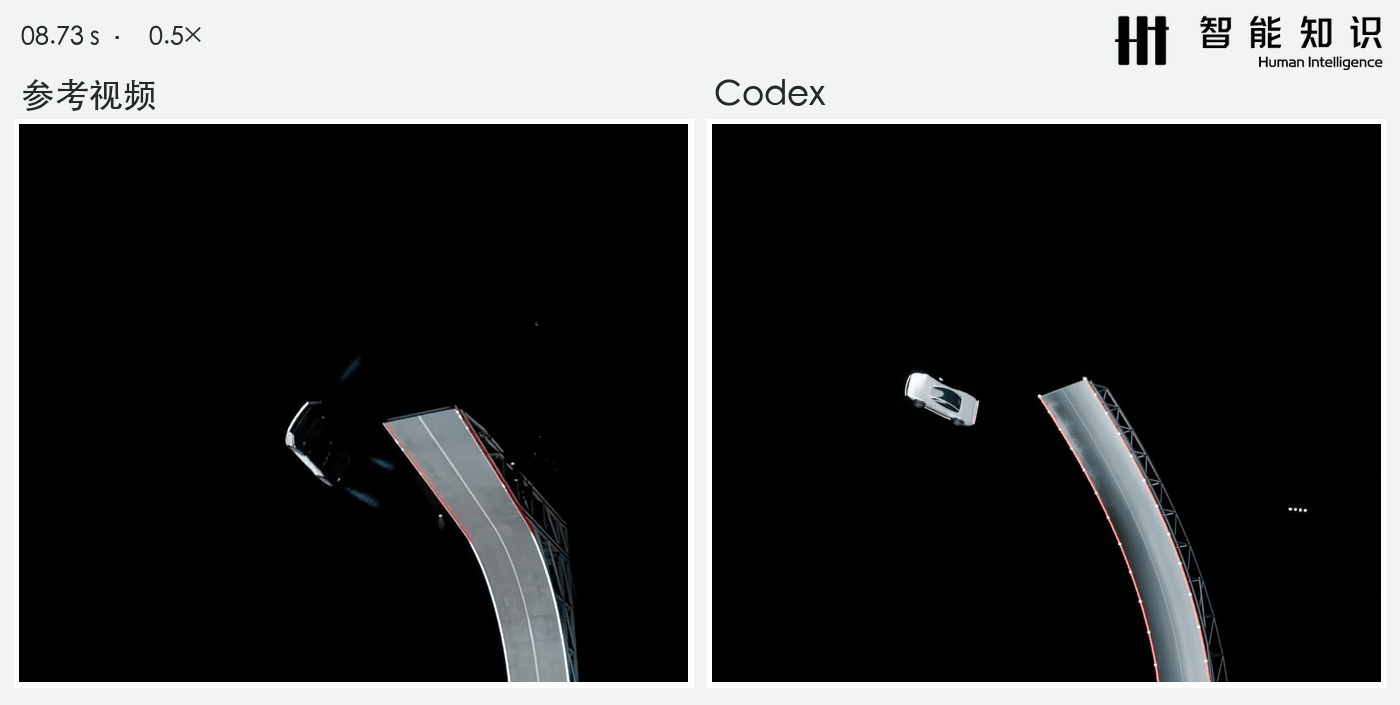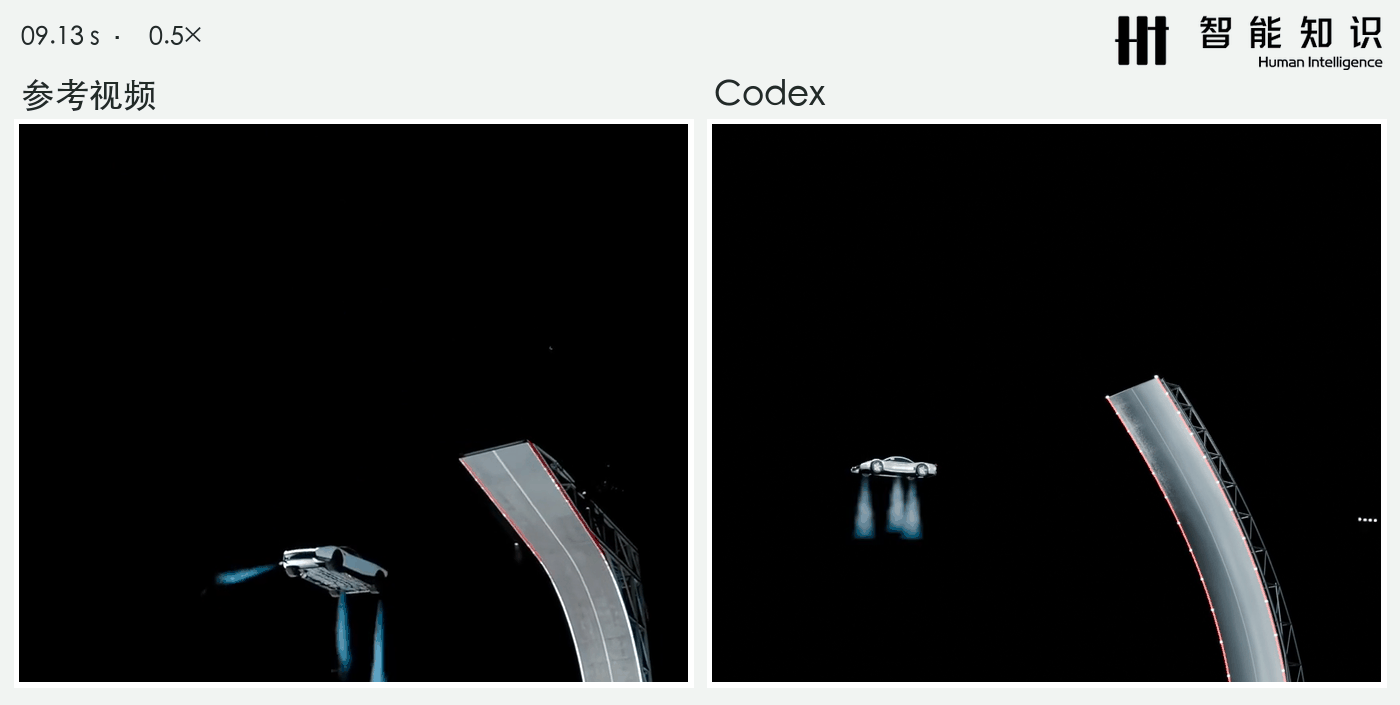
Codex 做出了汽车腾空,却没还原出侧向喷气调整姿态的关键效果。 约 8.6 秒,参考车身已接近侧立,短喷流清楚可见;Codex 仍露出明显车顶,侧向喷气几乎无法辨认。观众看到的是车身在翻转,而不是车辆通过喷气主动调整姿态。这丢掉了参考动画最有科技感的一环:汽车不仅能飞,还能在空中控制自身姿态。
WorkBuddy:忙了近四小时,交出了什么?
**WorkBuddy 交齐了视频和可编辑工程,但车轮朝向、空中姿态和烟雾表现仍有明显问题。**它完成了爬坡、离坡和下降的主要过程,距离参考画面的还原还有不少需要修改的地方。
车身还原度差,车轮朝向也出了问题
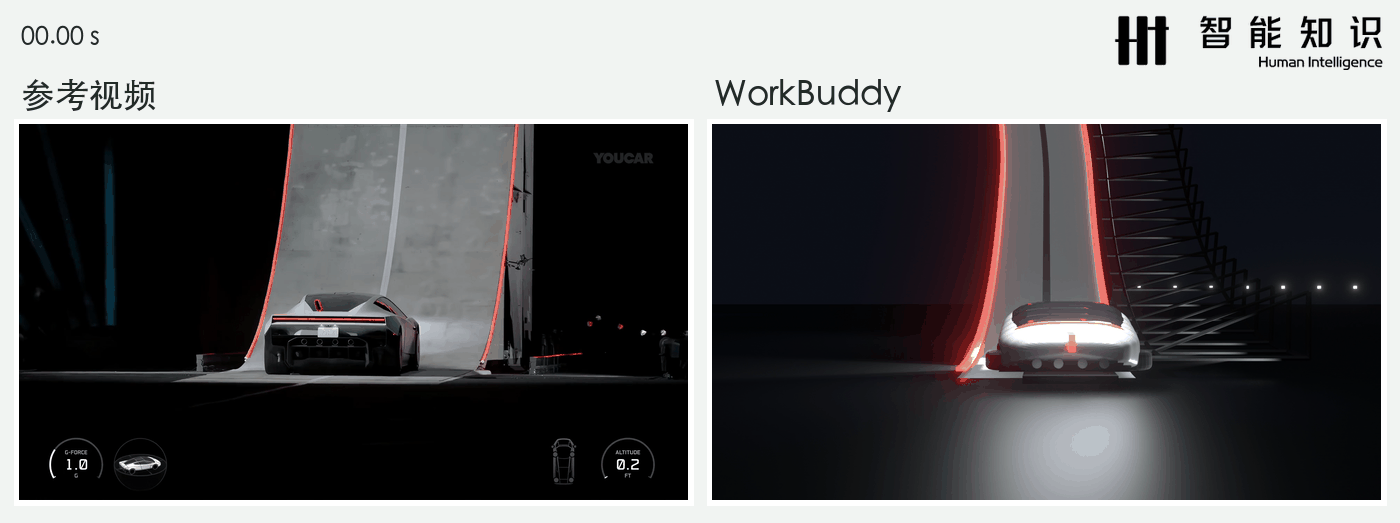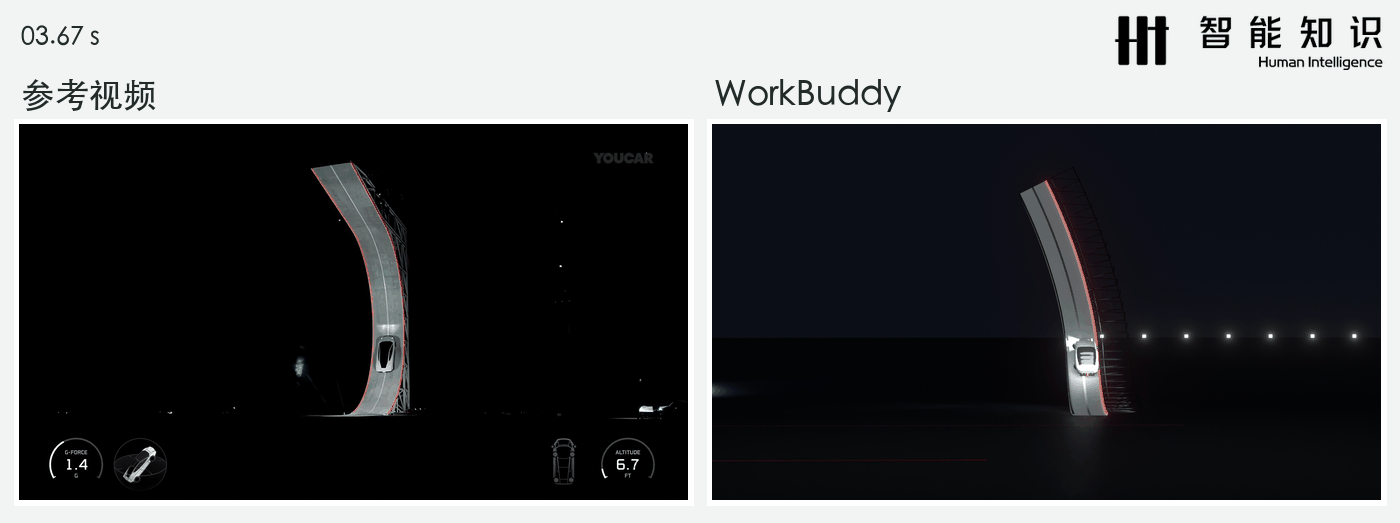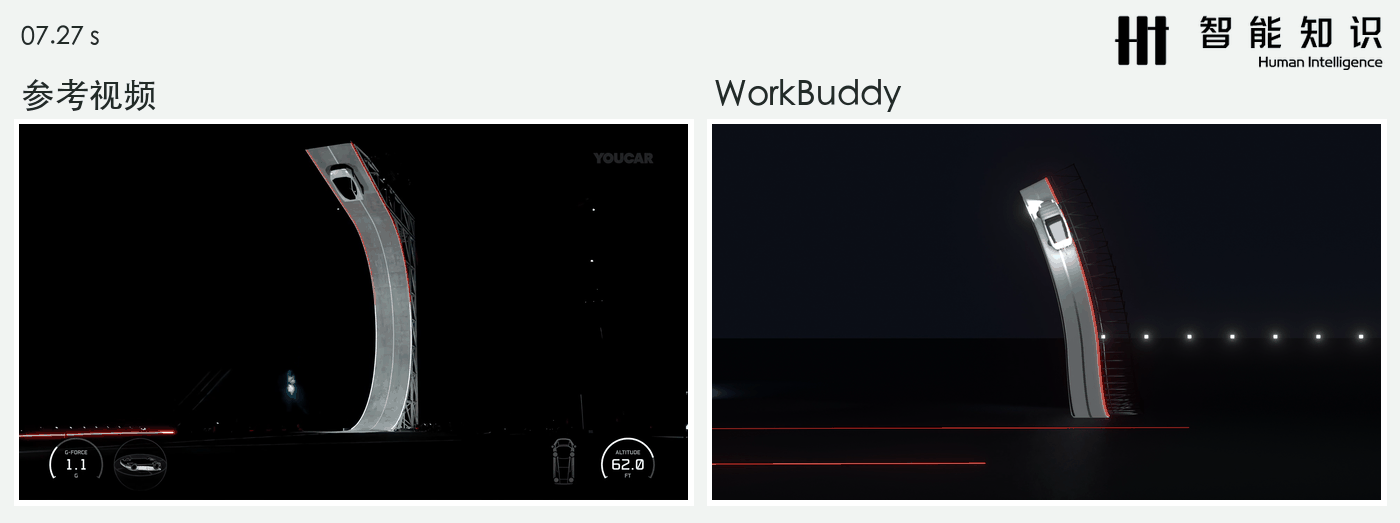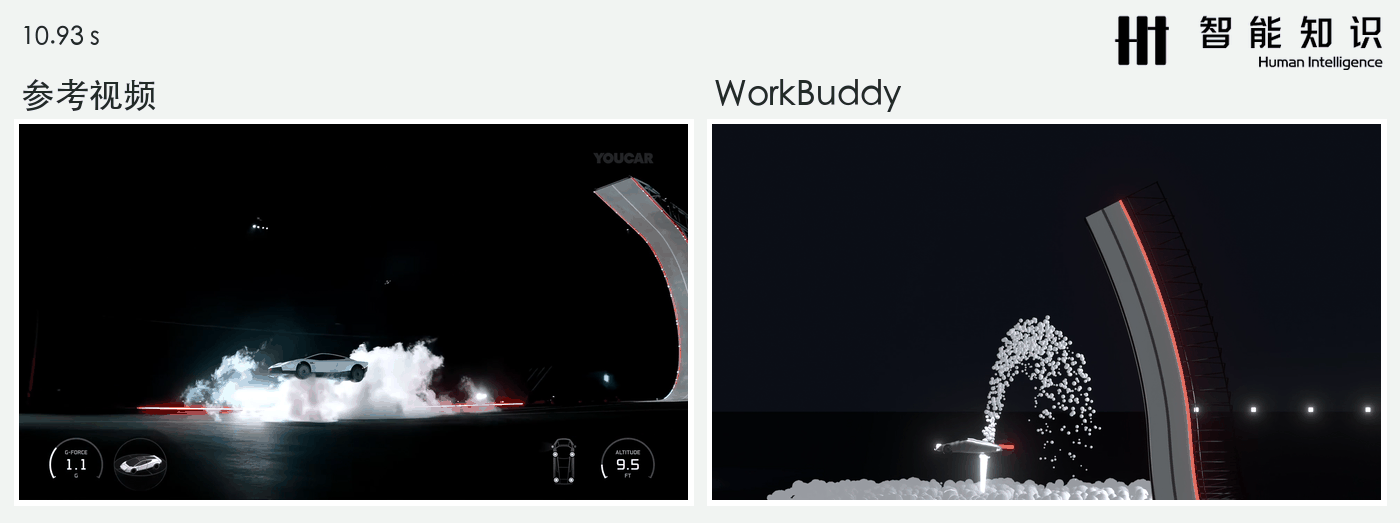
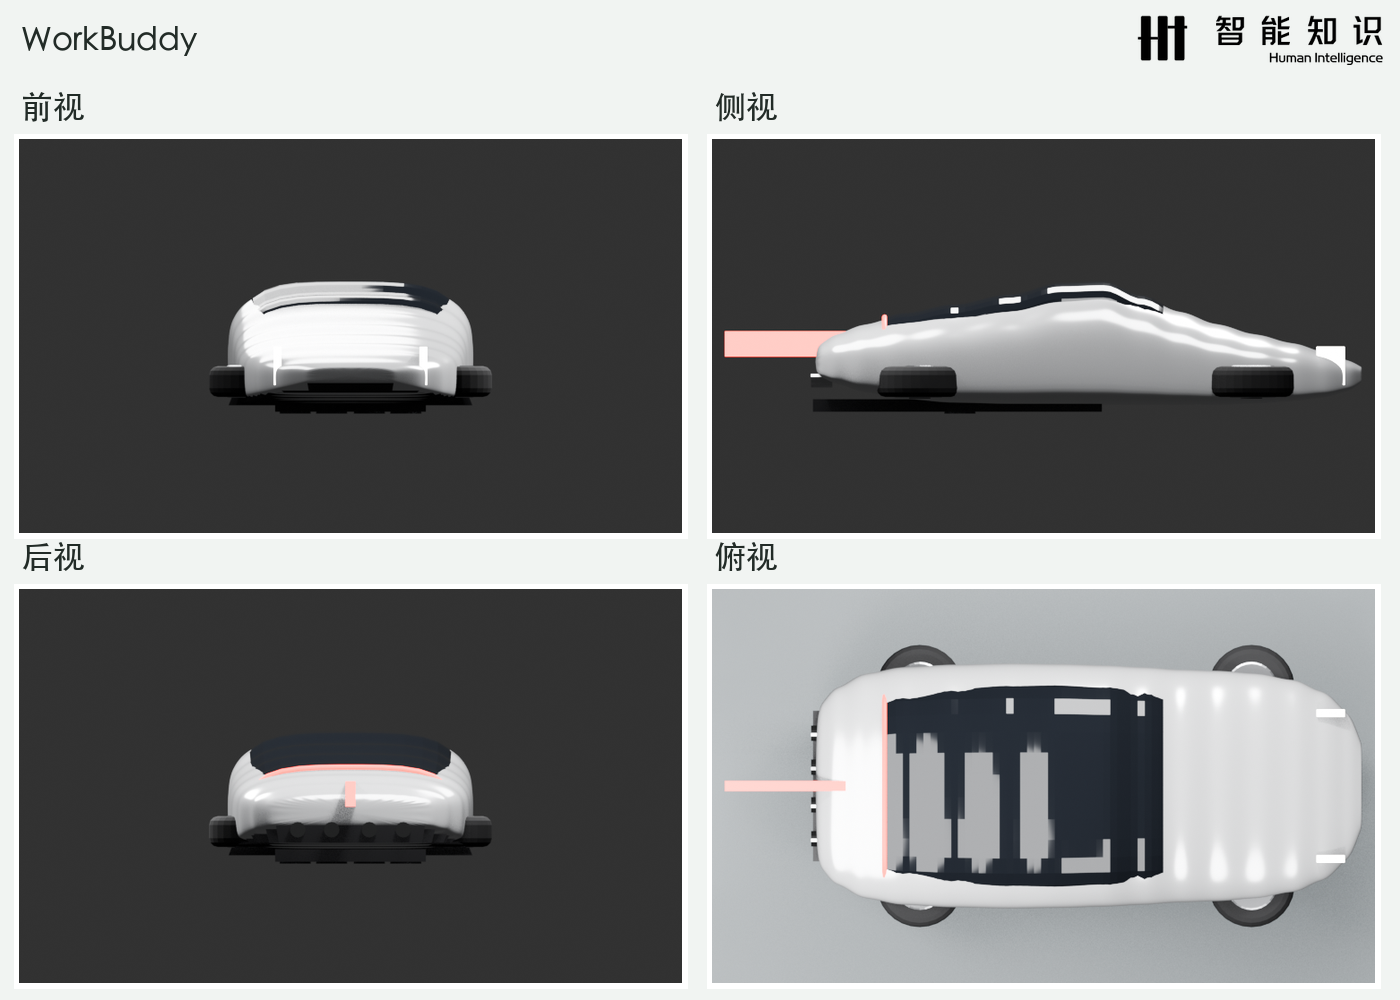
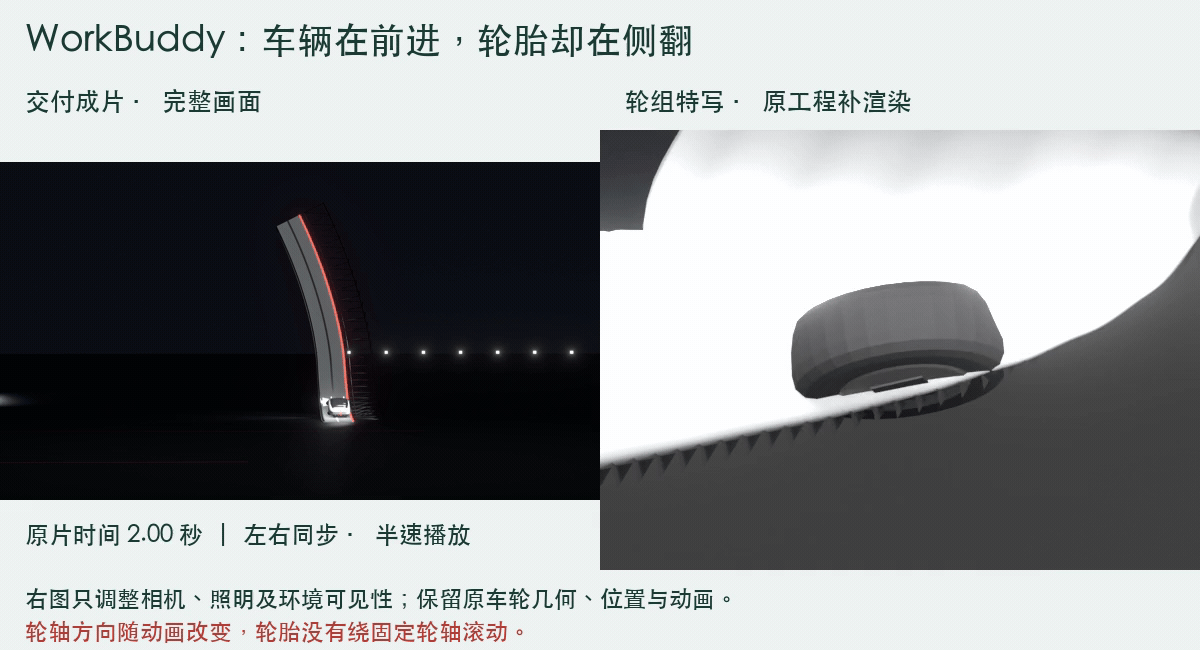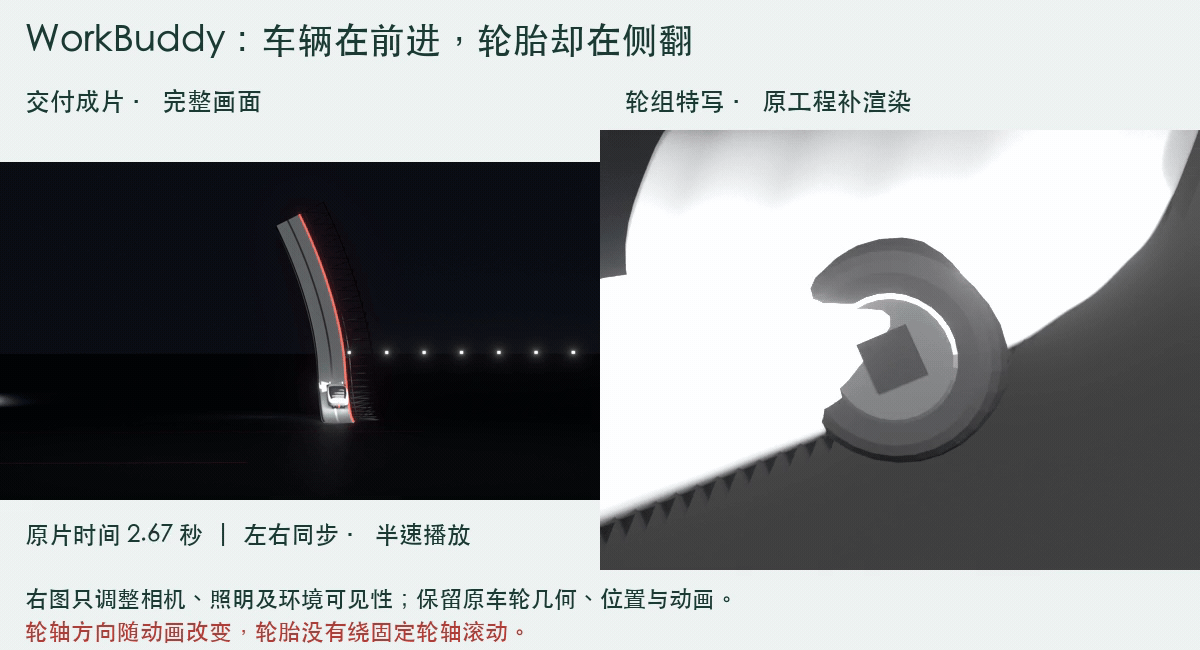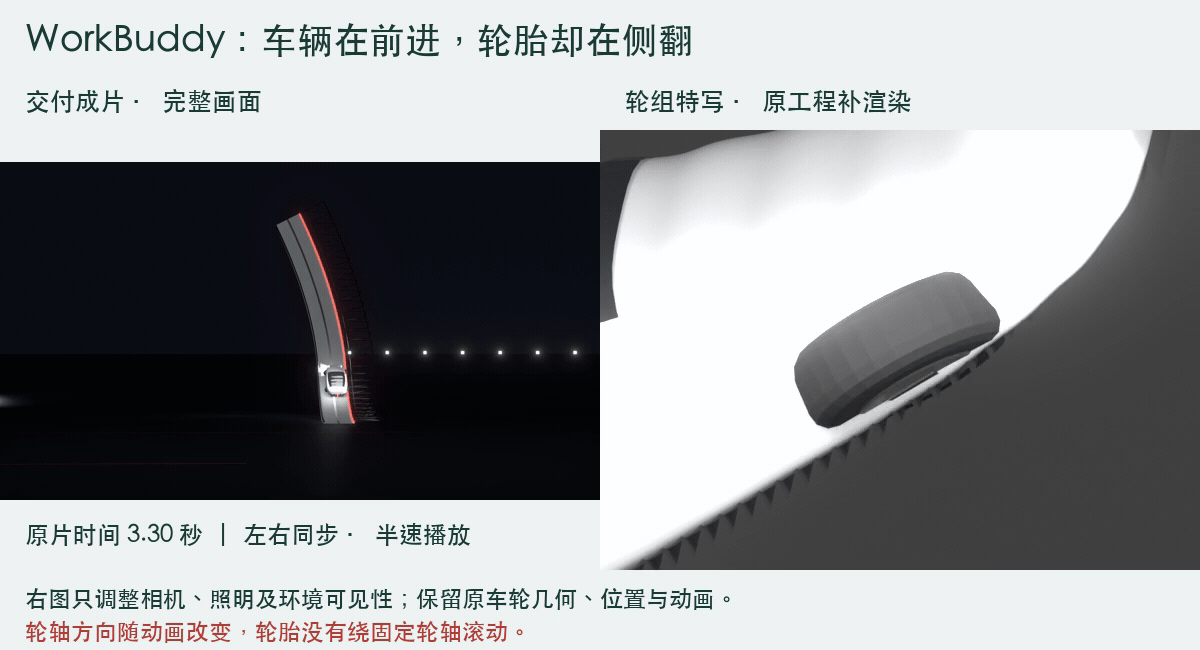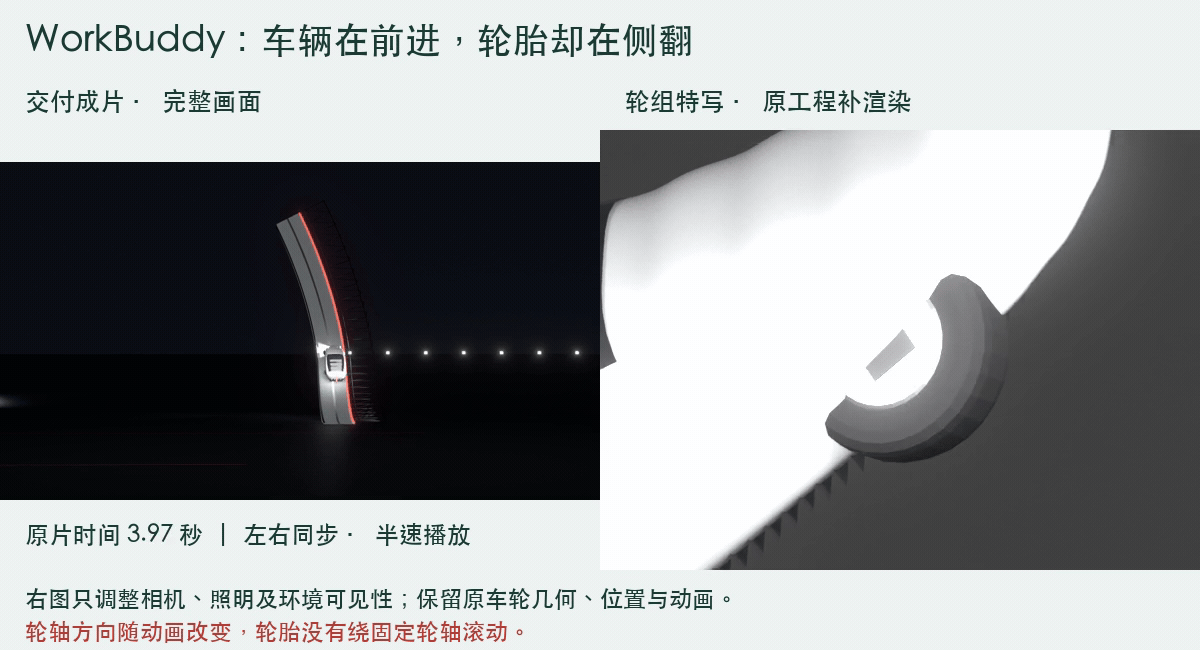
WorkBuddy 连“车轮应该怎么转”都没做对。 四个车轮初始时近乎平放,车辆前进时,轮胎也不是绕固定轮轴滚动,而是像扇叶一样翻转。尾灯则做成了一根向车后伸出的红色长条。这已经不是细节还原不到位,而是连汽车最基本的结构和运动关系都出了问题。
喷流像尖锥,烟雾仍是分散的颗粒
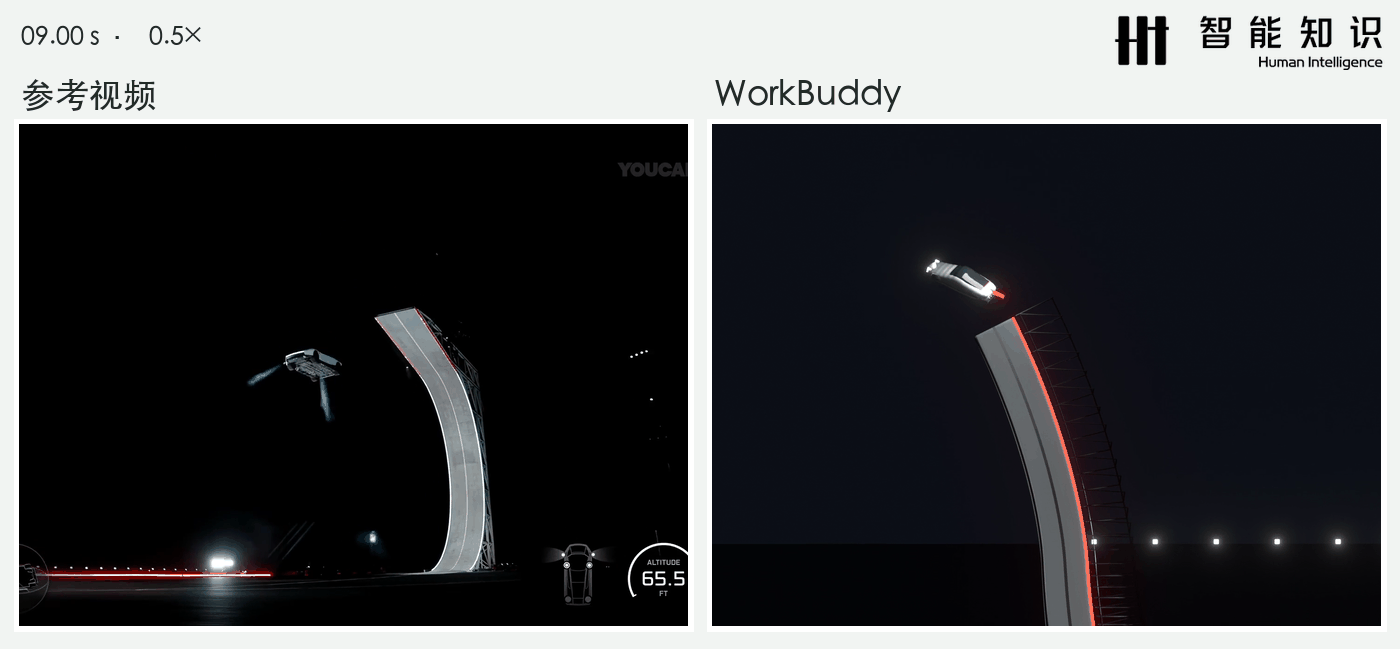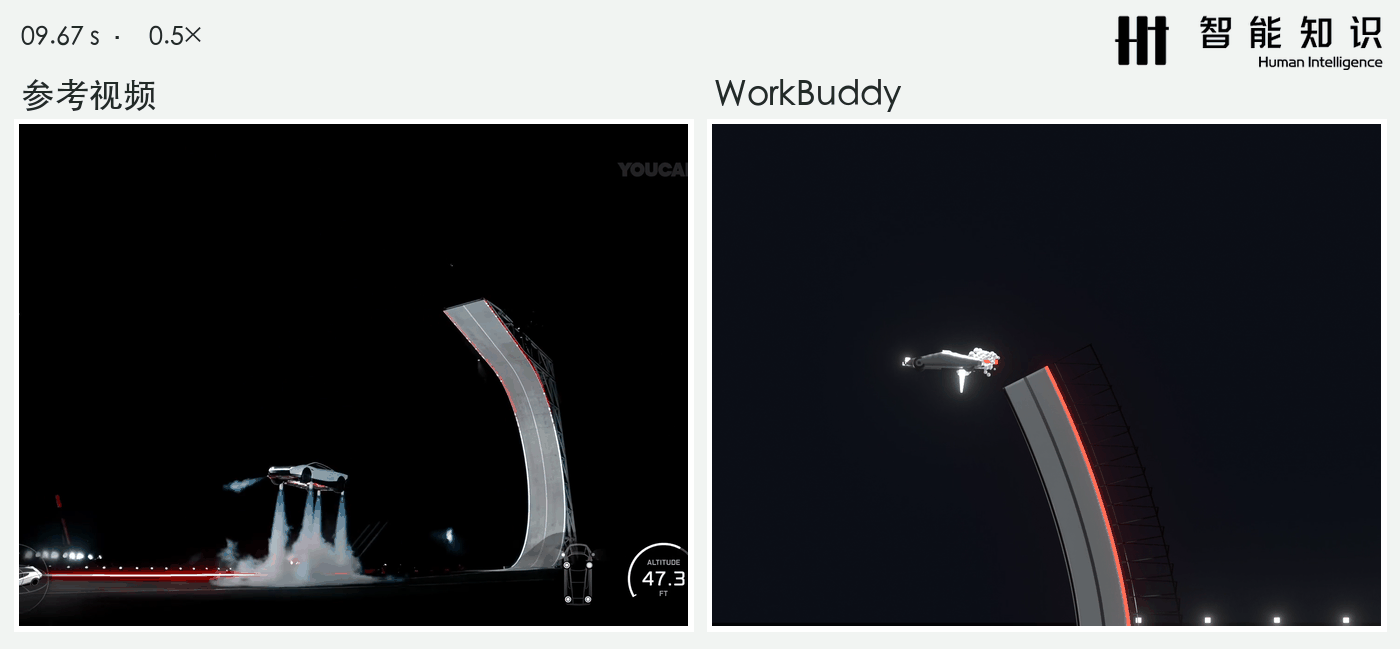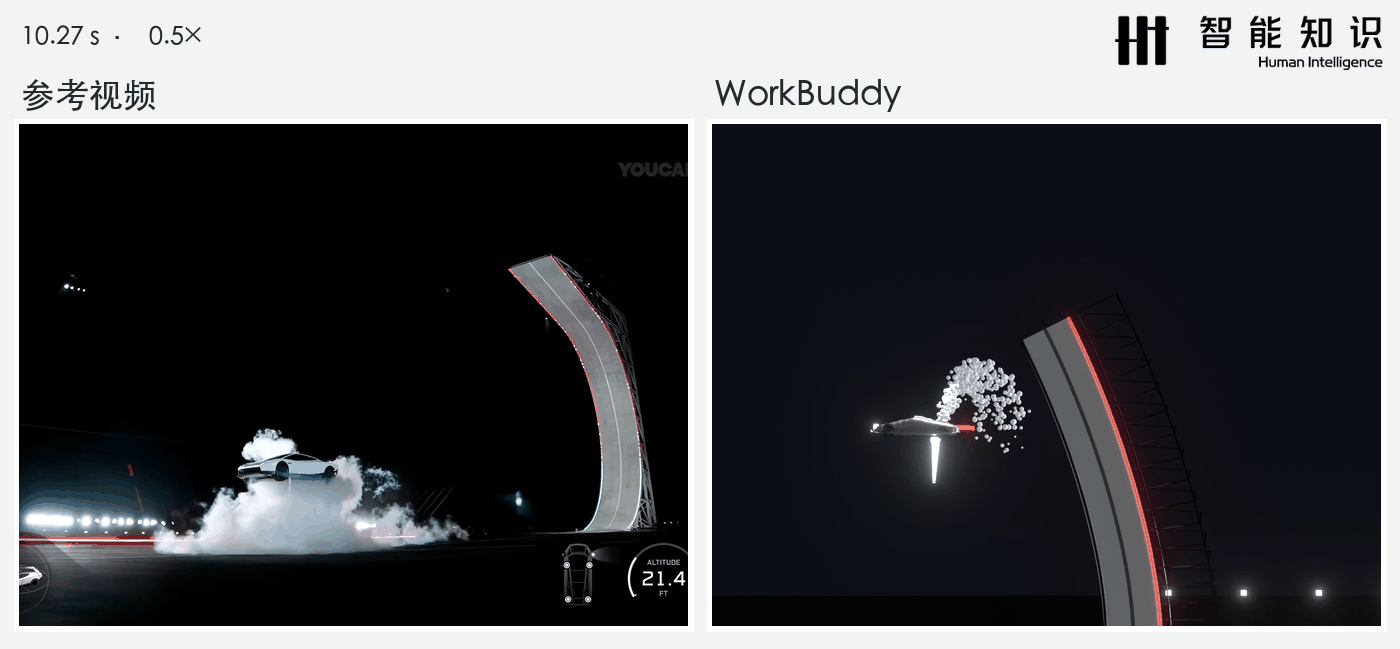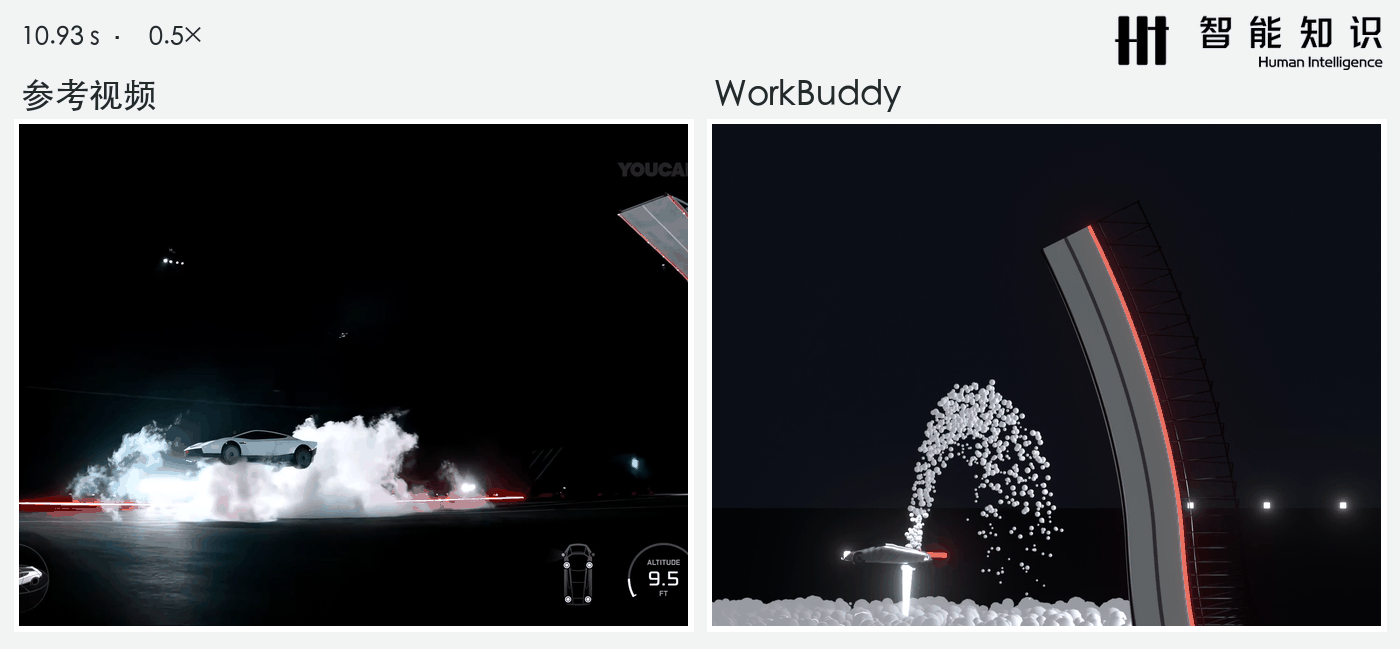
参考中的喷流带着烟雾向地面扩散,末段烟雾围绕车体翻涌。WorkBuddy 的喷流则是很亮的白色尖锥,车后拖出一串沿弧线散落的白球,地面也堆满了能分辨出单个形状的颗粒,尚未呈现连续的气体效果。用交付的工程文件重新渲染后,烟雾仍是一颗颗白球,说明问题不是渲染的偶然偏差,而是 Agent 在搭建工程资产、定义粒子逻辑阶段就出现了错误。
耗时长、收效微,WorkBuddy 卡在反复比对返工
**这近四小时,不能简单归因于渲染慢。更明显的问题是:参考理解迟迟没有收敛,场景搭好后又大幅返工,最后的检查仍没有抓住基本运动错误。**从任务开始到完成回复,实际跨度约为 3 小时 42 分钟;下图按轨迹中的主要活动拆分。
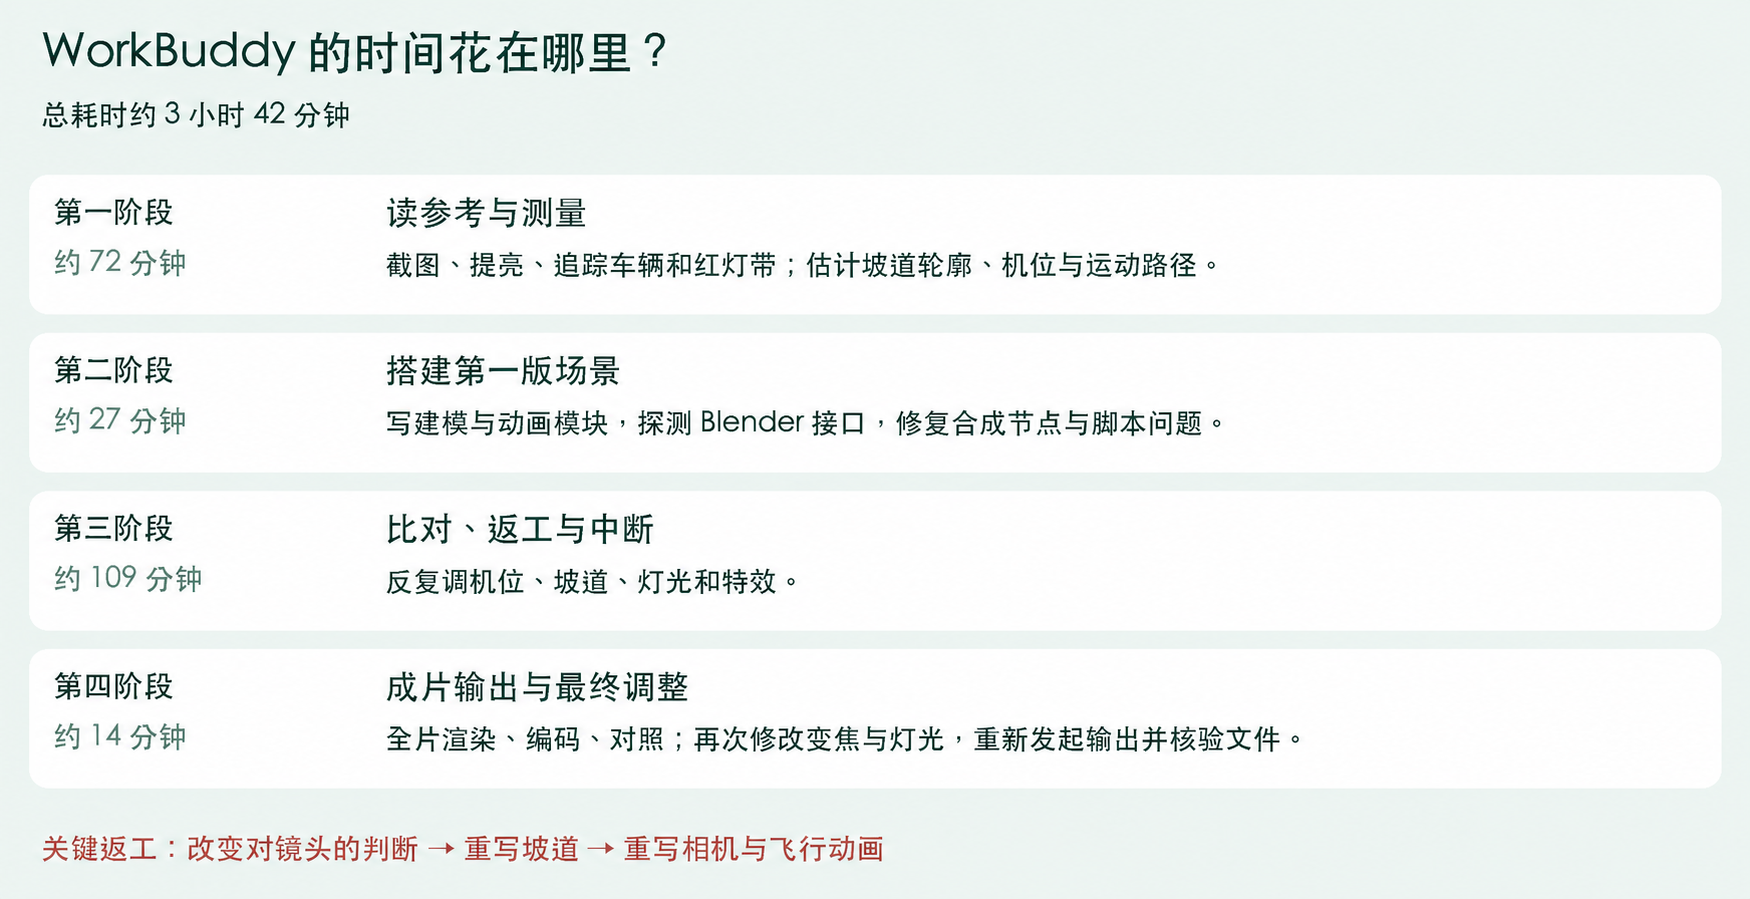
**WorkBuddy 花了大量时间比对参考、反复返工,却仍漏掉了关键错误。**前约 72 分钟都在裁图、追踪和测量,之后又重写坡道与动画,直到全片输出后还在调整构图和灯光。但最终成片中,车轮仍在翻摆,空中姿态仍有偏差,烟雾也还是一颗颗白球。
千问办公:车飞起来了,动作怎么有点怪?
**千问办公也交齐了视频和可编辑工程,但起步、离坡与喷流之间的衔接出了问题,末段烟雾又遮住了车身。**它做出了主要场景和动作,仍需要修正这些元素在同一时刻的配合,才能更接近参考。
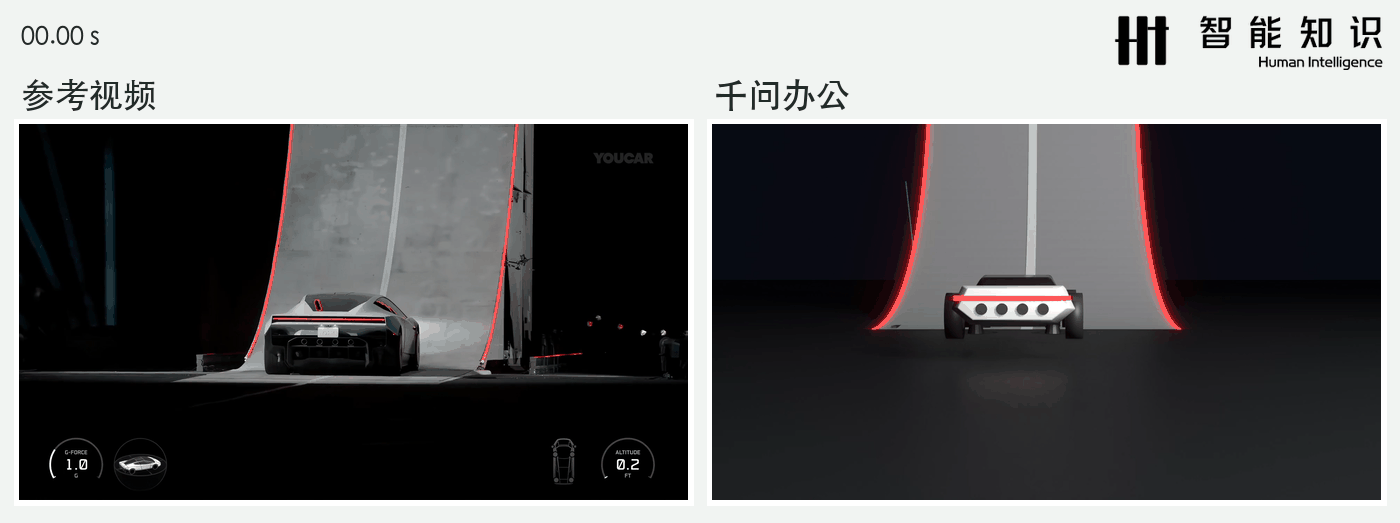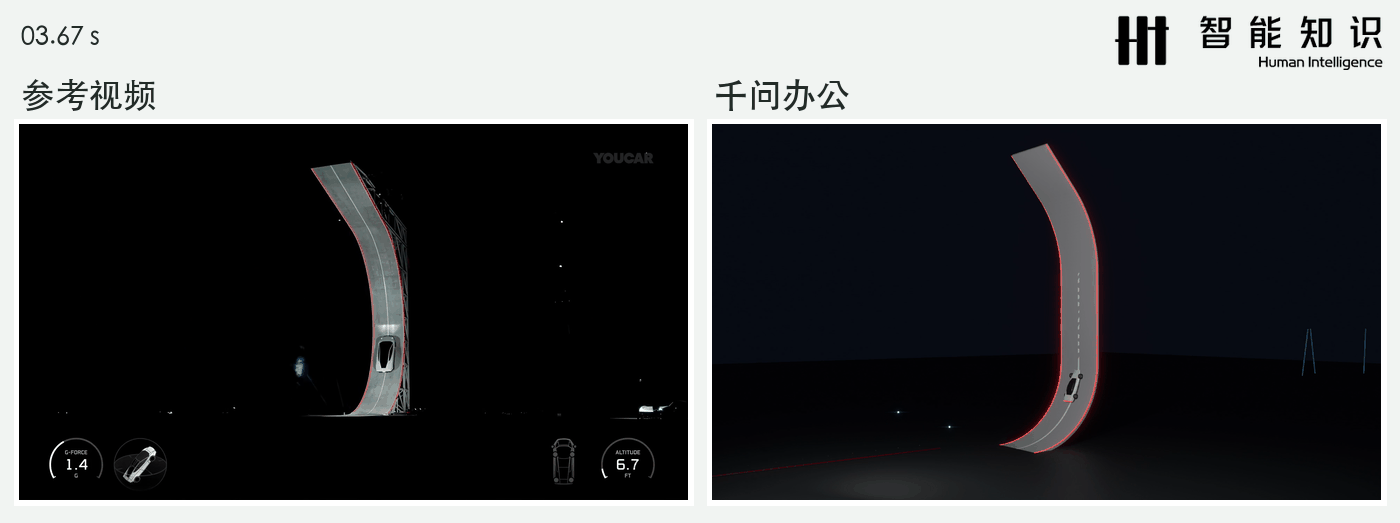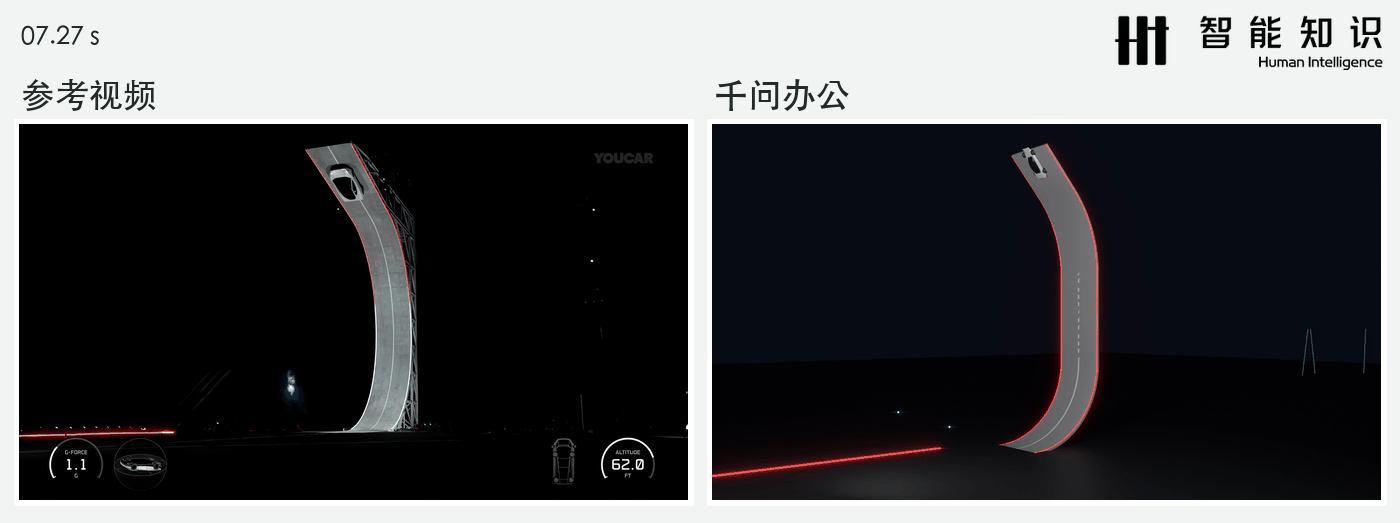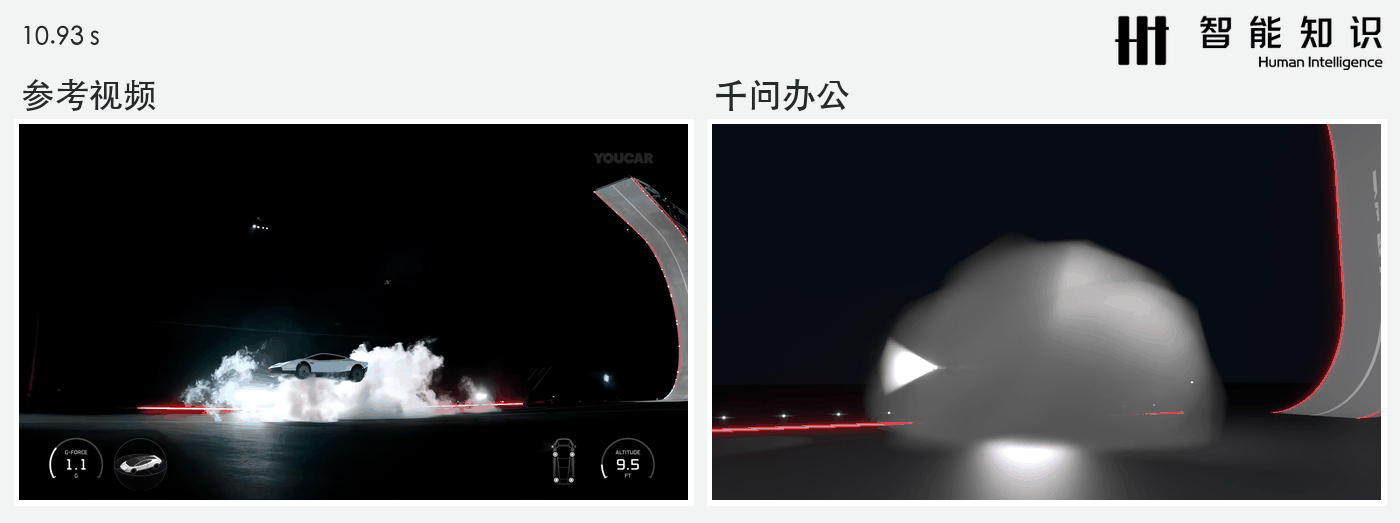
车身能辨认,起步和爬坡却没有接顺
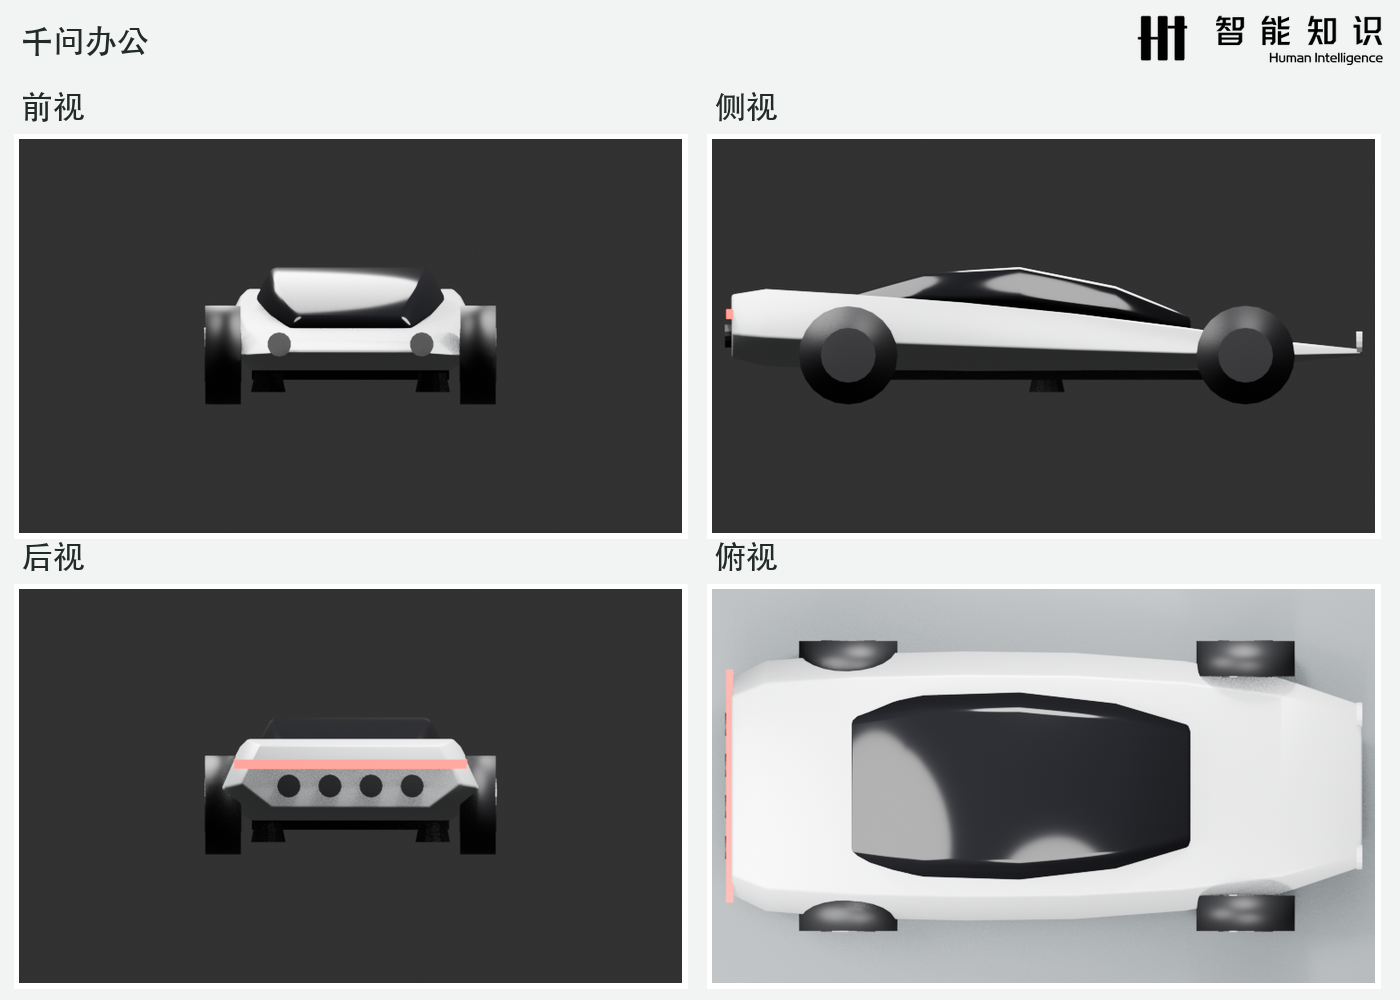
千问做出了独立车轮、深色玻璃和贯穿尾灯,但车身与车尾的细节比较简化,首帧轮胎也没有真正贴住地面。检查工程可以确认,轮胎底面离地约为一个轮胎半径:车轮在局部位置已经抬高,整车又被整体抬高了一次。
起步还有一处明显的突然窜动:2.0–2.1 秒,汽车前移约 1.47 个车身长度。脚本把等待位置和坡道行驶分别设置,却没有接上中间的接近路程。虽然两个位置之间有关键帧插值,画面中的动作仍不够连续。
坡顶停了半秒,起飞后又成了螺旋式翻转
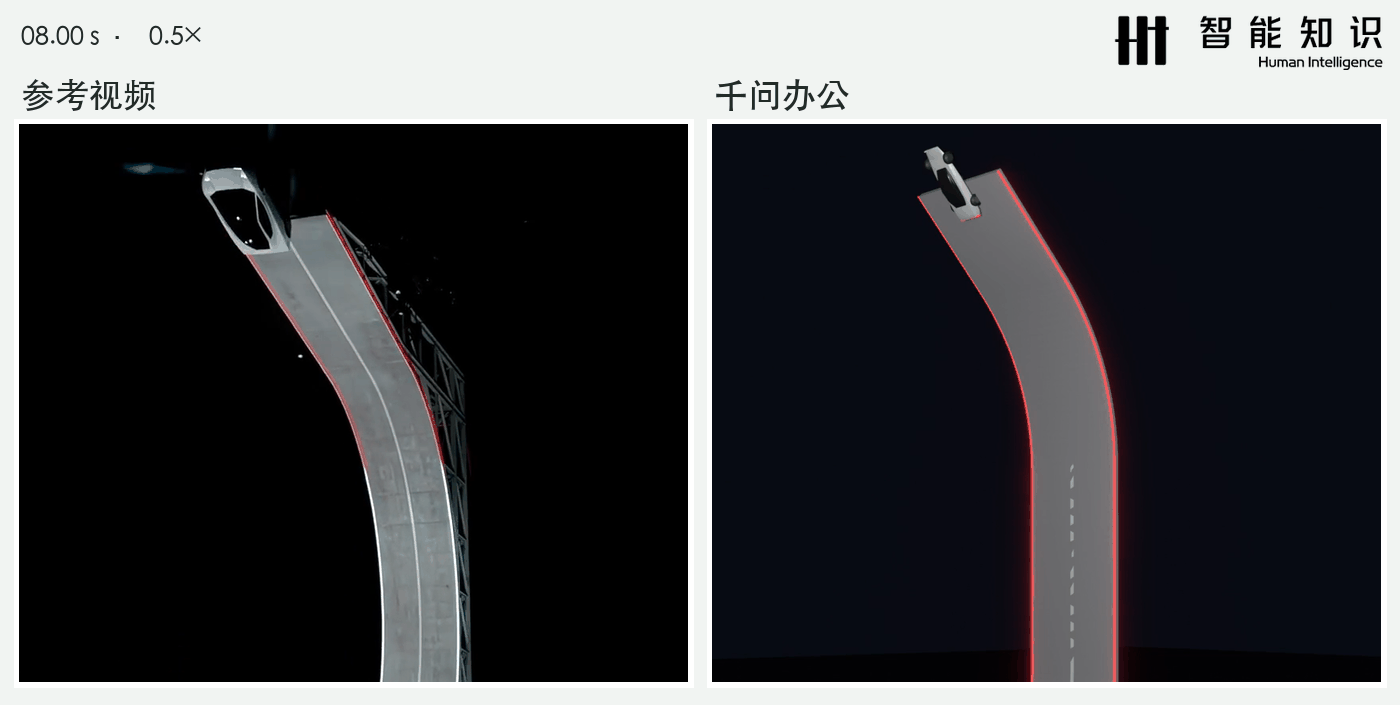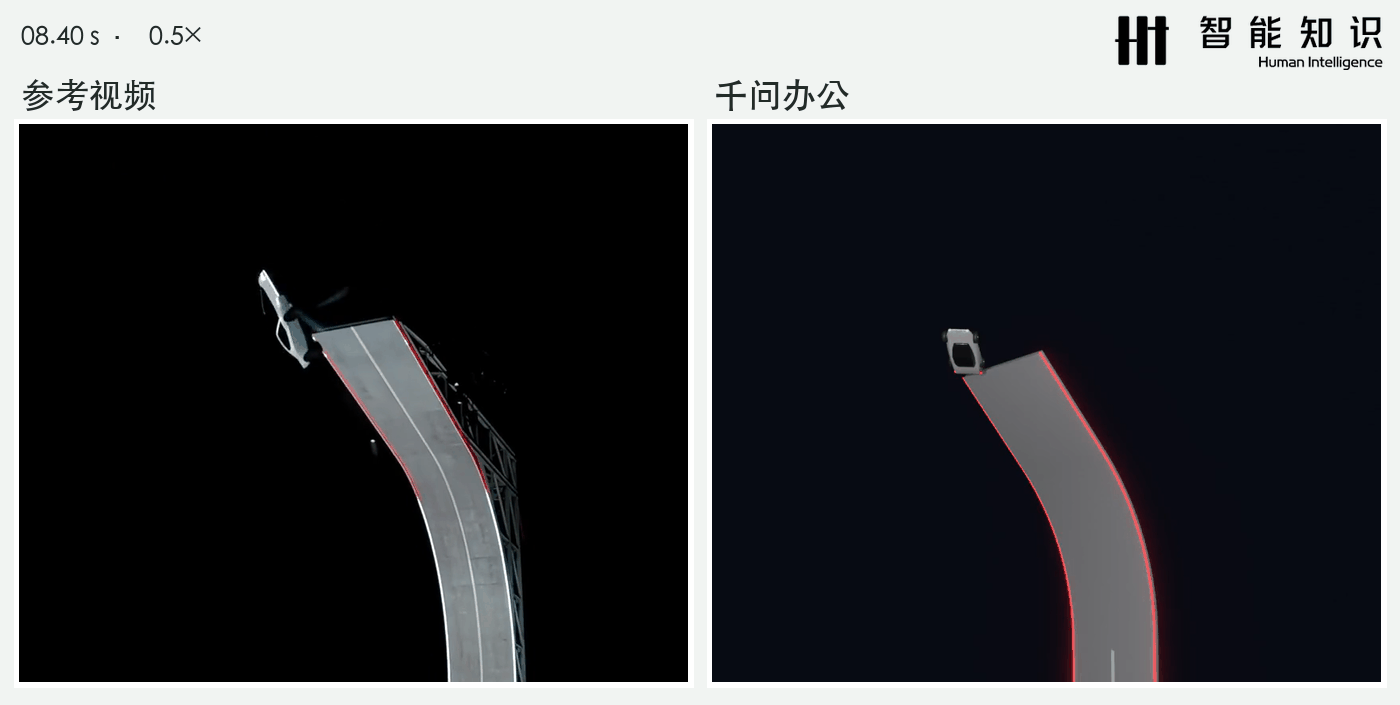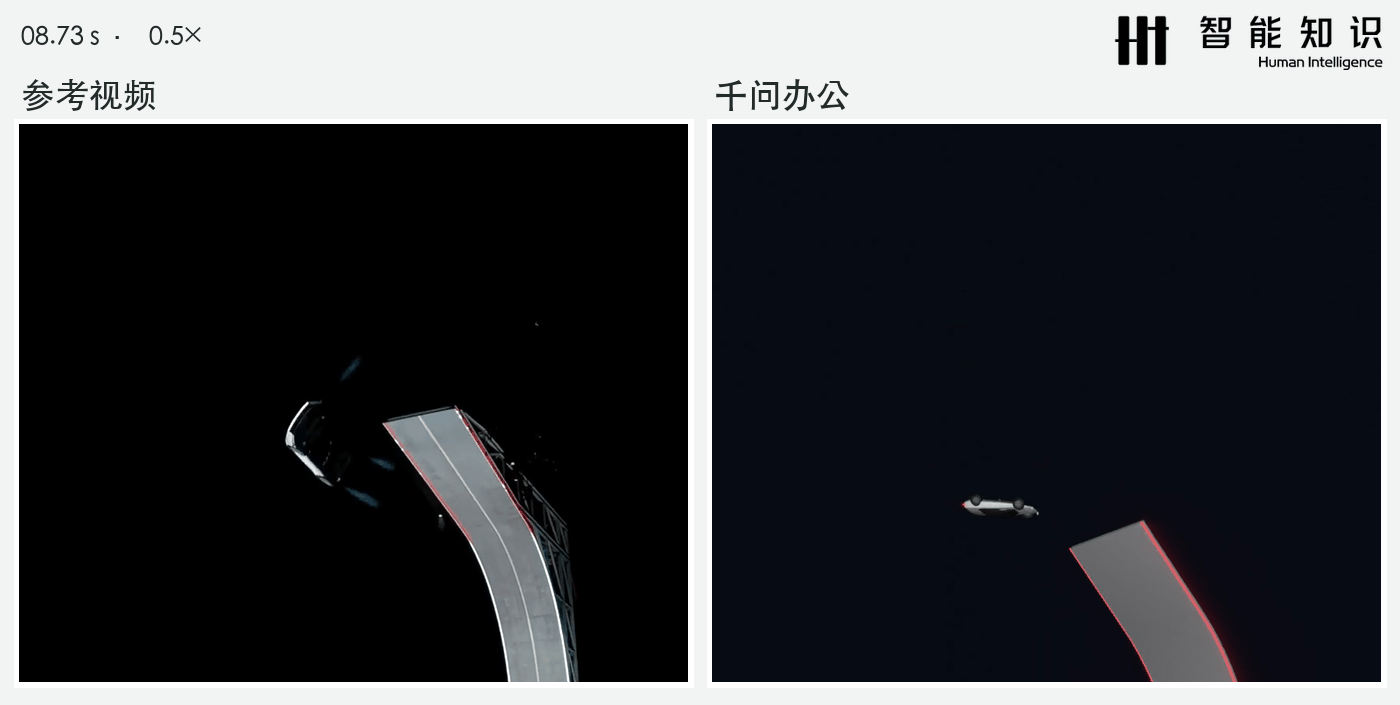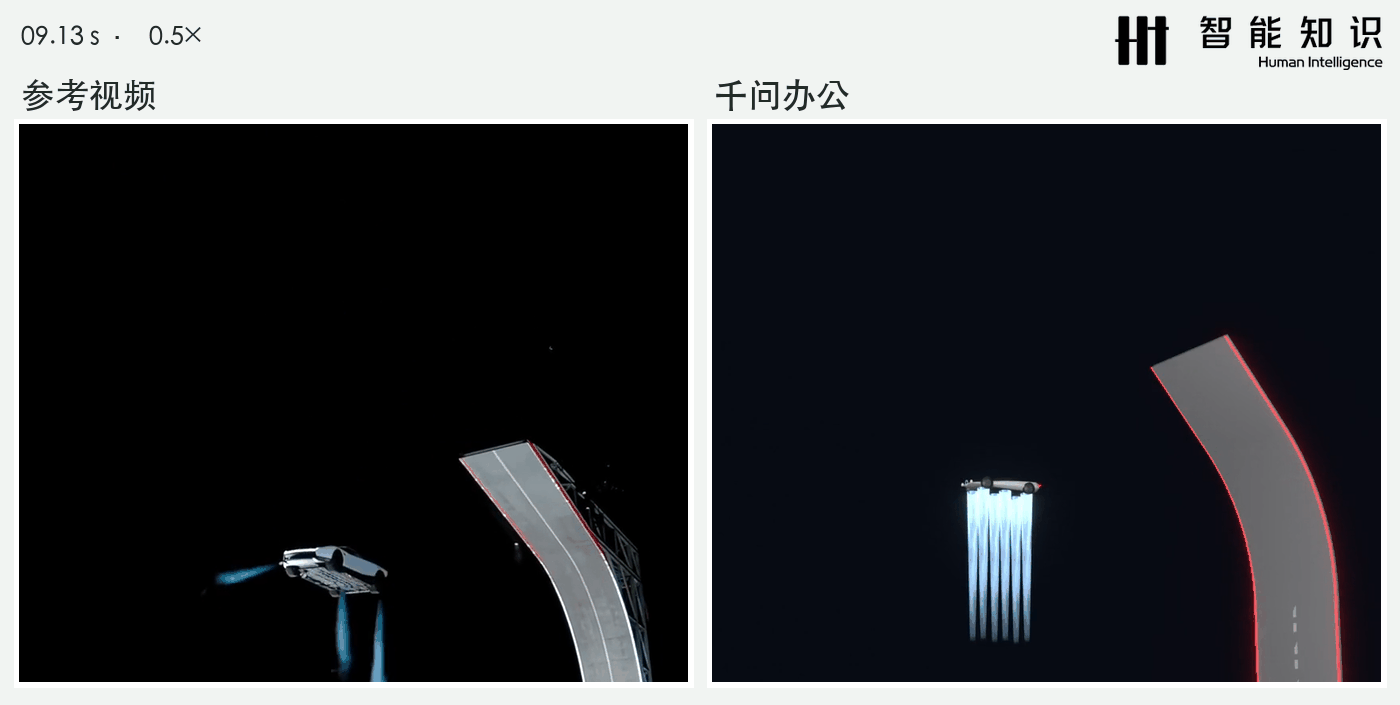
**翻转方式也错了:其他三家呈现的是侧向翻转,千问却做成了边翻身、边掉转车头的螺旋式扭转。**工程中,它把前后翻转和约 180° 的航向转动叠加在同一阶段,导致车身朝向不断扭转。千问虽然最后把车身转平了,但翻转方向和过程都与参考不符,也不符合正常的物理规律。
把侧向喷气当成开大灯,烟雾又遮住了车身
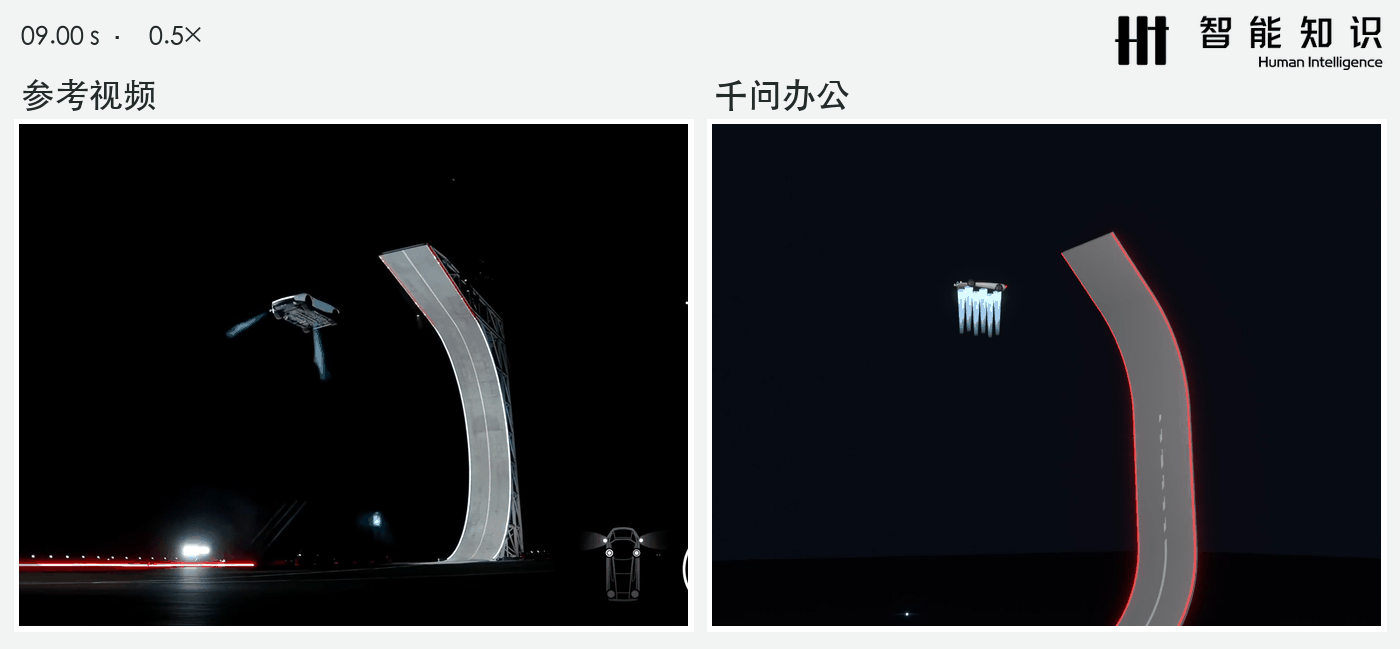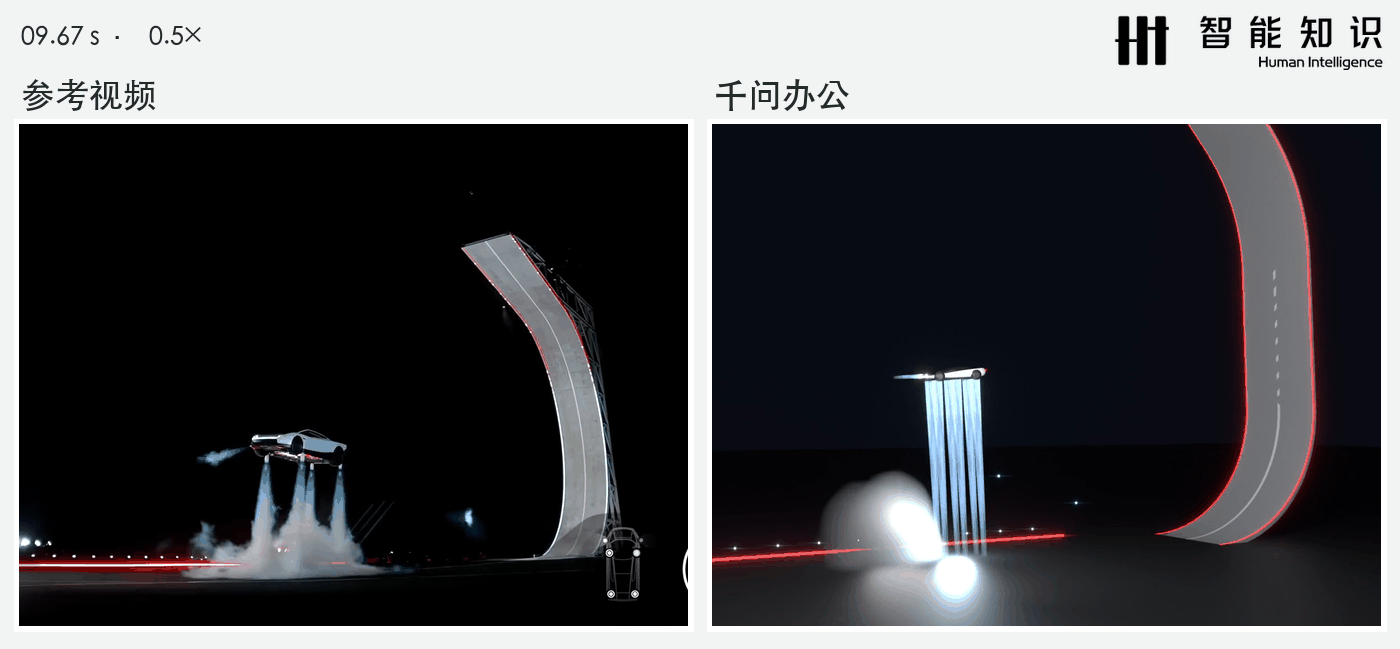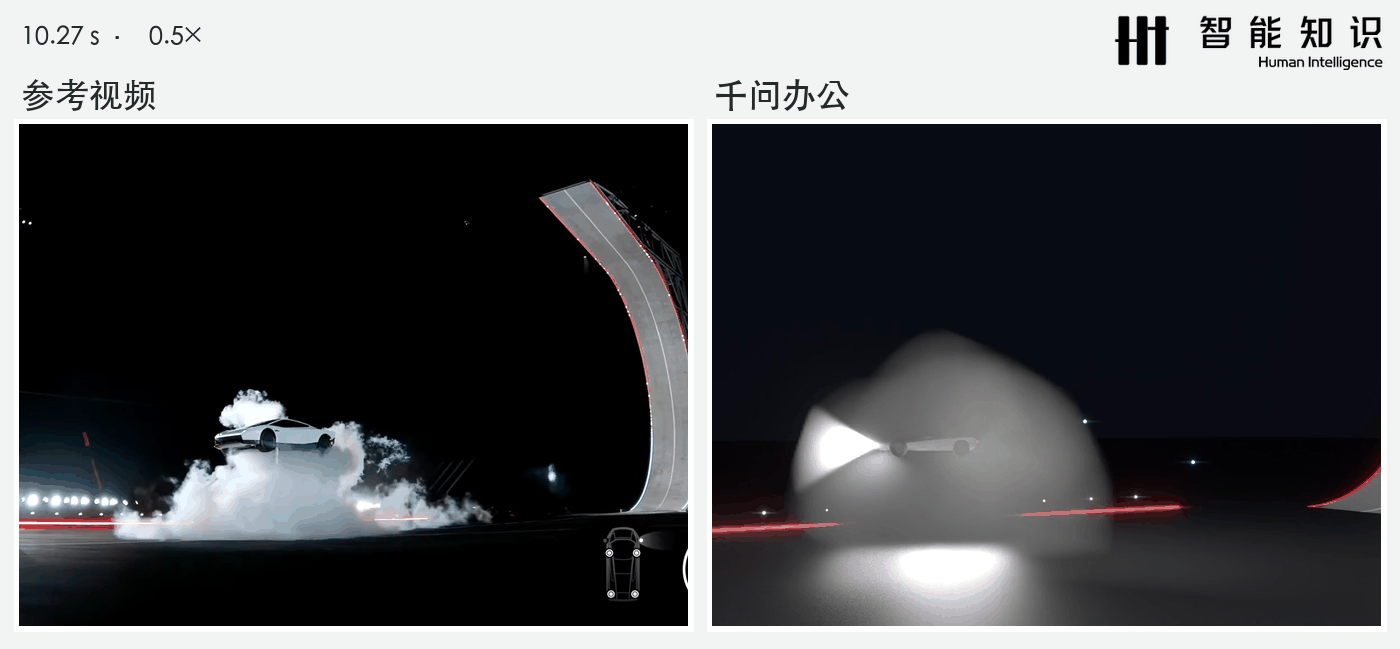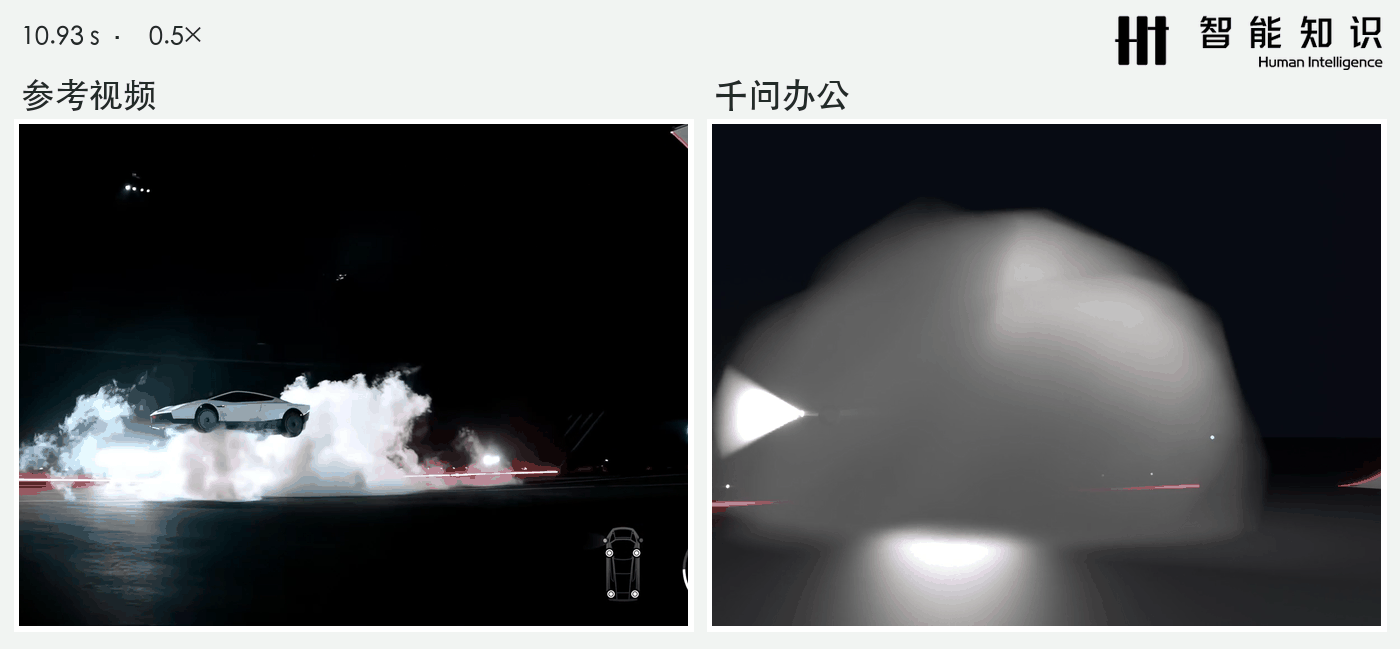
**四家中,只有千问在下降末段“打开了大灯”。参考中那道短暂的侧向亮光来自喷气,千问却把它做成了持续照明。**工程里,它在约 9.4–9.8 秒逐渐打开前灯,并一直亮到片尾。虽然它也建了侧向喷流,但又额外加上这束强光,照亮了烟雾和地面。这反映出它没有分清参考中的喷气与车灯。
豆包工作:能自主修正细节,但还原度很低
**豆包交出了完整视频和可编辑工程,也做了多轮有效修正;但车轮转轴、腾空姿态和特效形态仍有明显问题。**它的不足更多体现在验收范围:局部车身位置调得更接近了,整个画面却没有一起对齐。
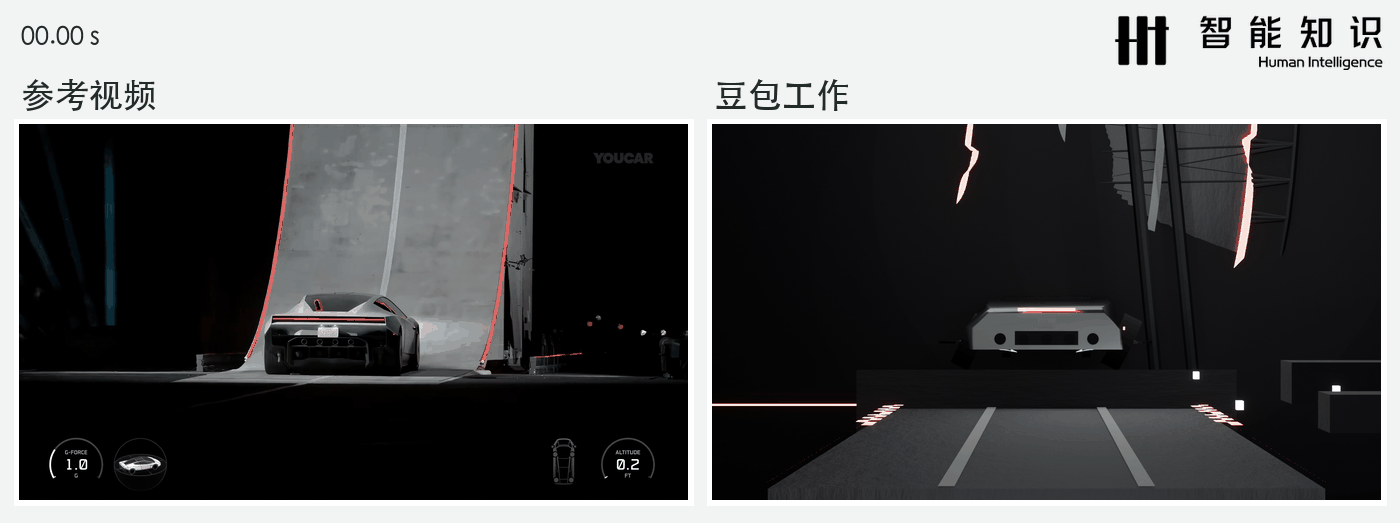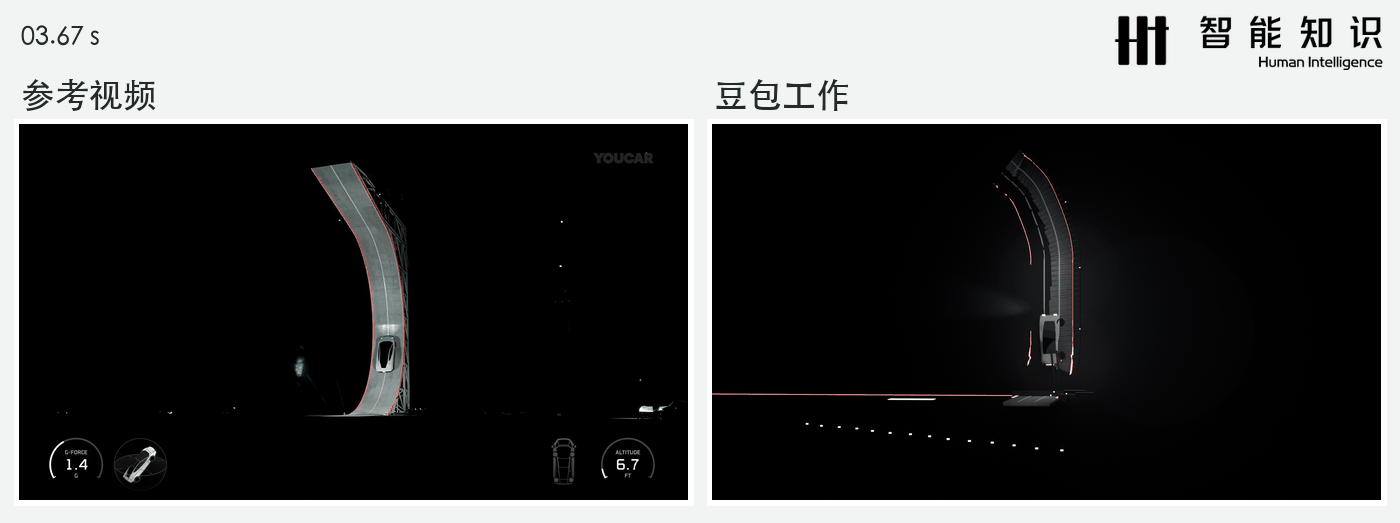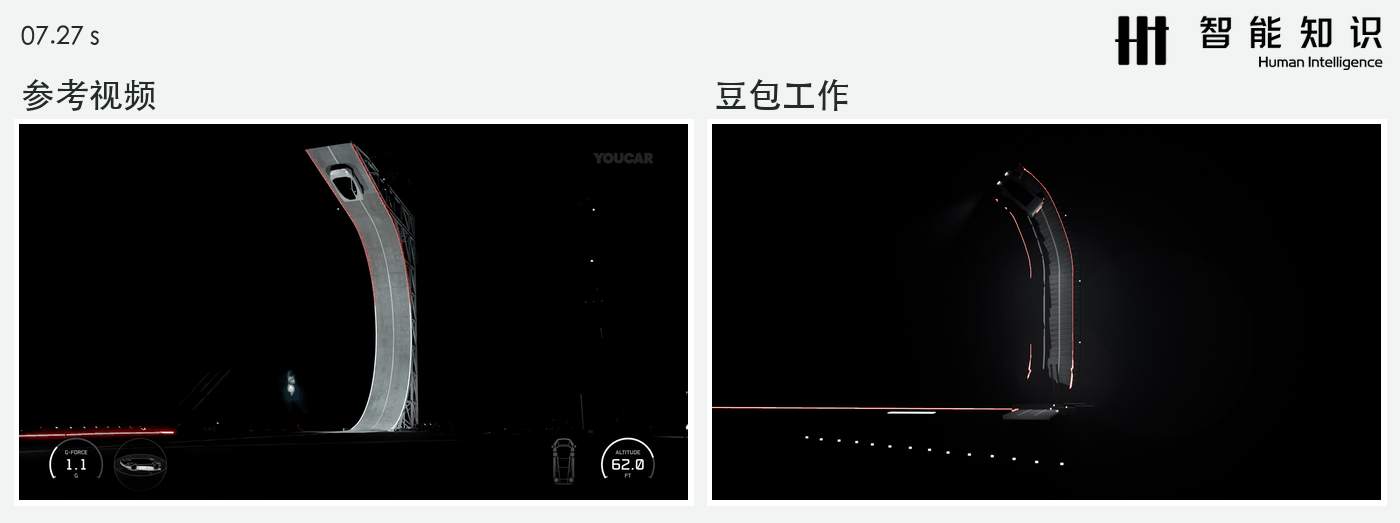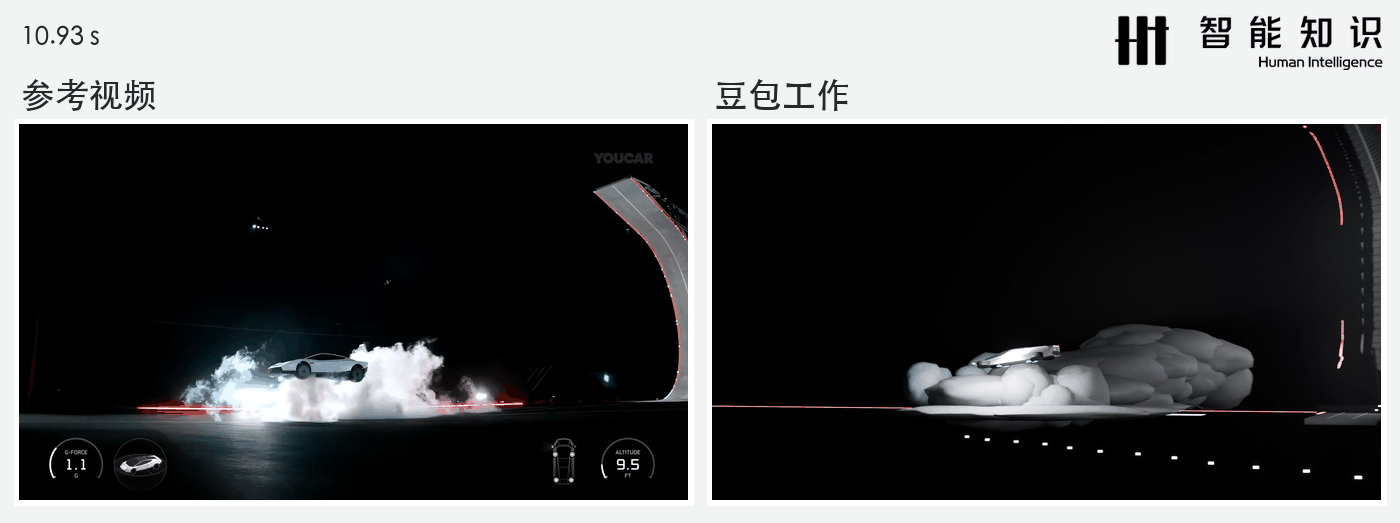
有四个独立车轮,转动方向却错了
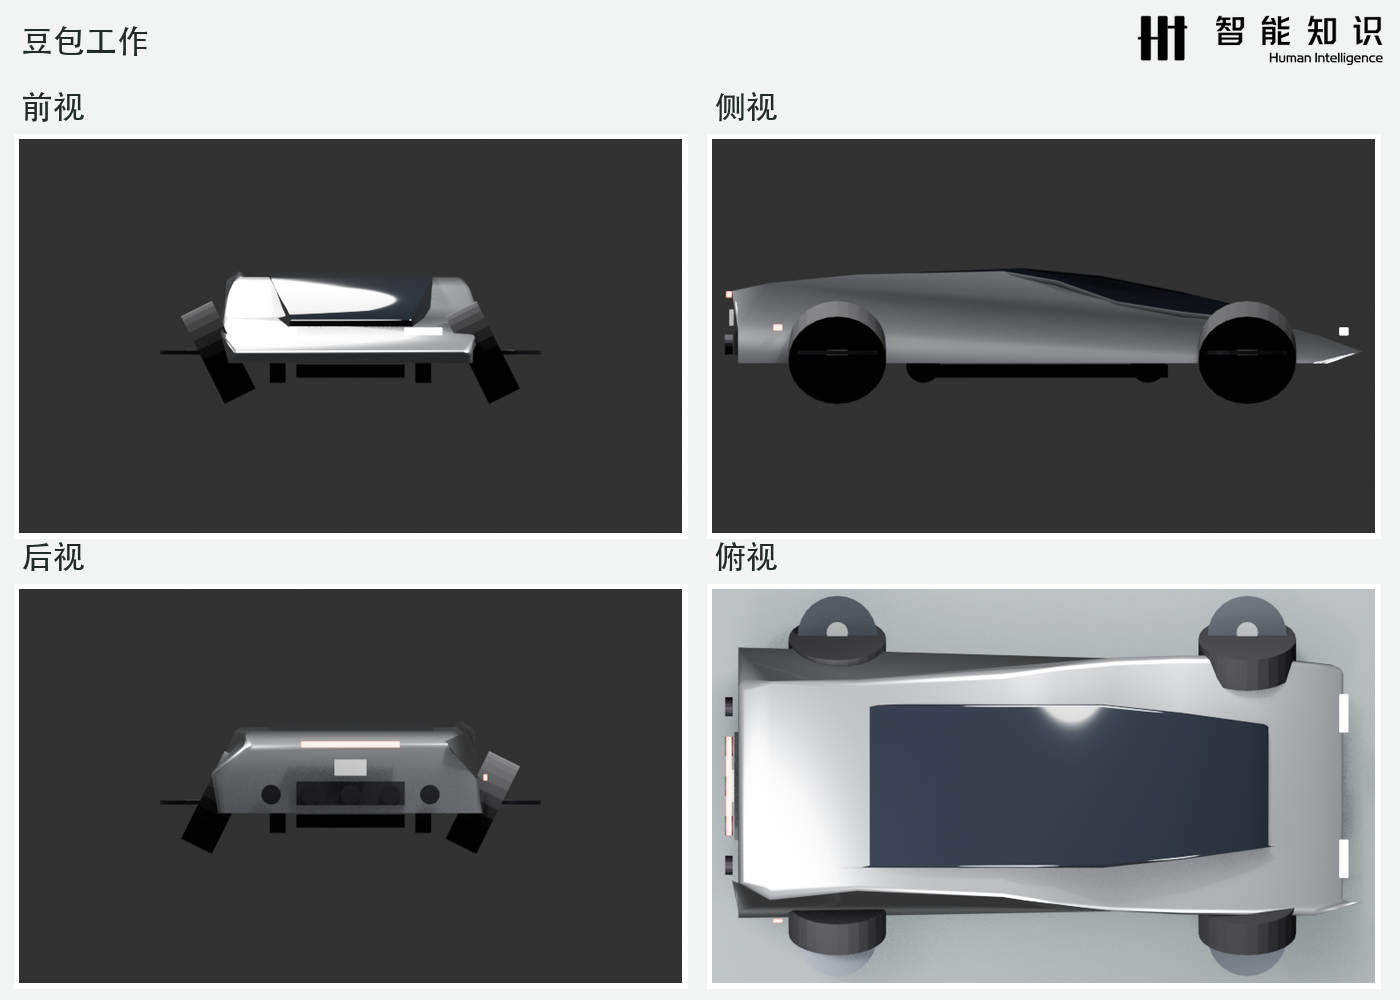
豆包做出了低矮车身、深色玻璃和尾灯,但车尾细节仍比较简化。开场的坡道与前景道路关系也不同于参考:画面多了一道明显的横挡,上方坡道较暗,远景中的路面更窄,红色边缘出现不连续的亮段。
检查工程还发现,**轮胎绕车身前后方向旋转,而不是绕左右方向的轮轴转动。**轮子的安装方向随着行驶不断变化,轮毂盖又没有与轮胎保持同轴。车轮虽然是独立、可编辑的对象,但没有形成正确的滚动关系。
从抬头到水平,少了参考中的关键姿态
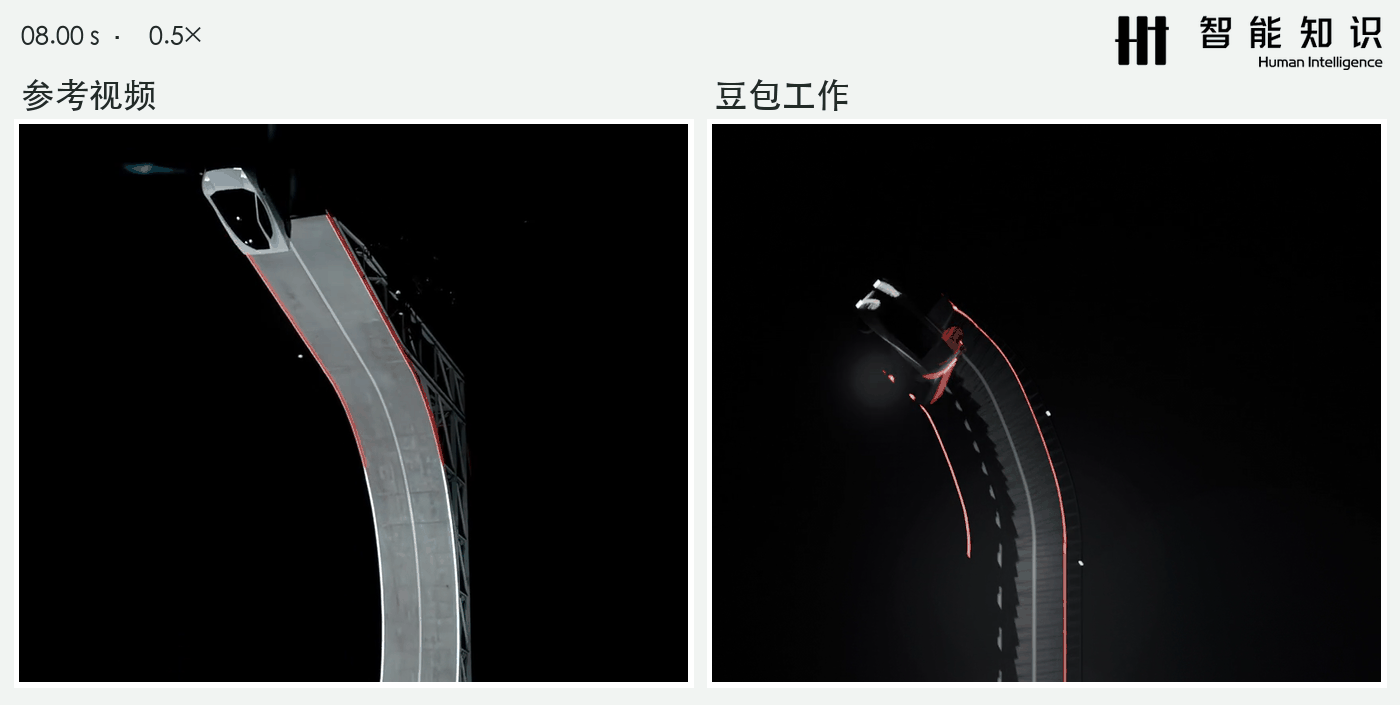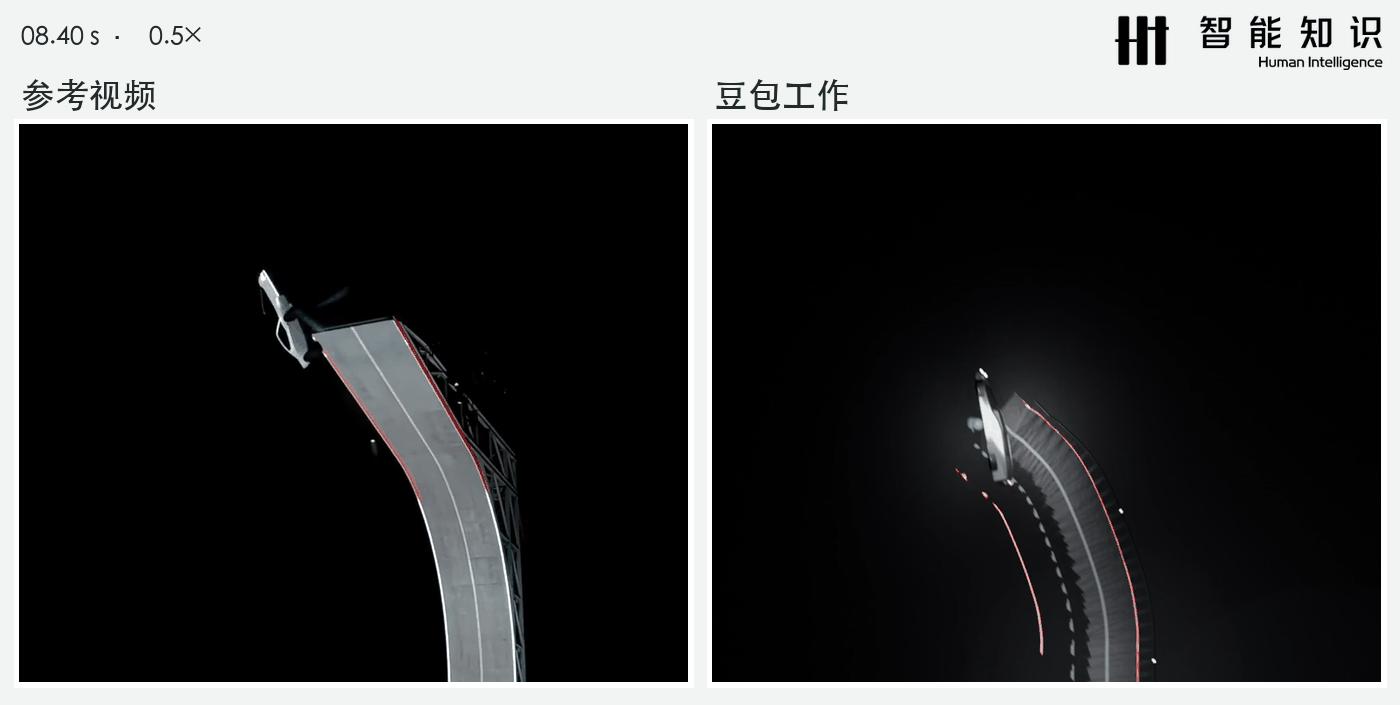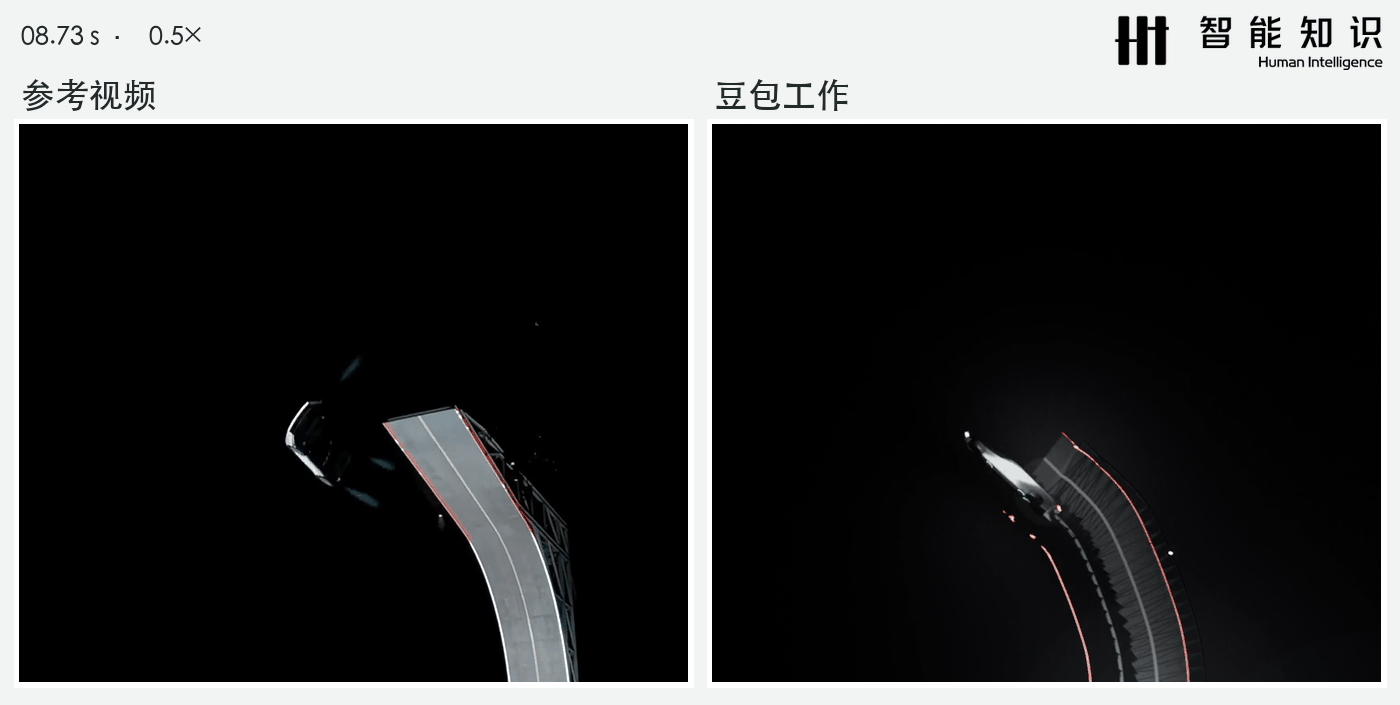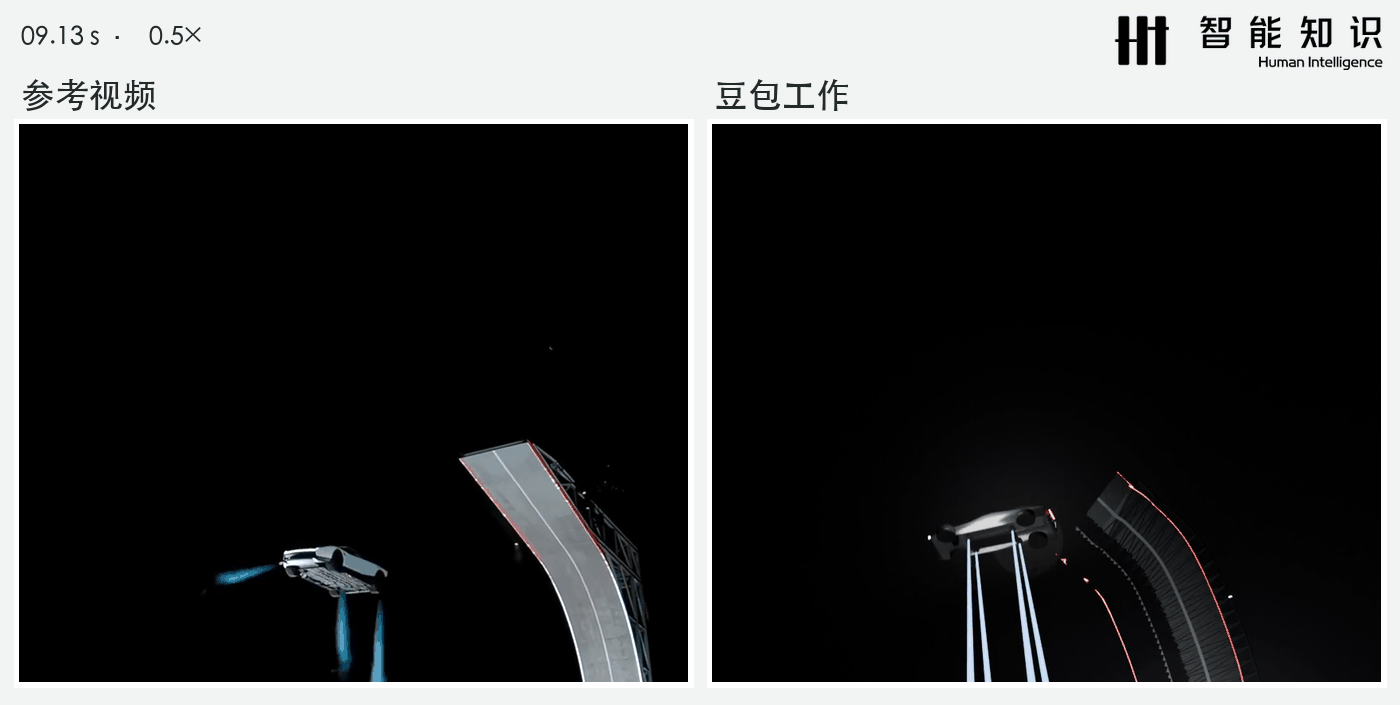
豆包完成了爬坡、离坡、空中转向与下降的主要阶段。但约 8.3–8.6 秒,车身仍明显抬头;参考同刻已经呈现不同的车侧与底部轮廓,短姿态喷流也更清楚。豆包有起跳蓝雾,随后也能转到接近水平,但没有准确接上中间的姿态与喷流。
喷流像细亮杆,烟雾仍能看出一团团的边界
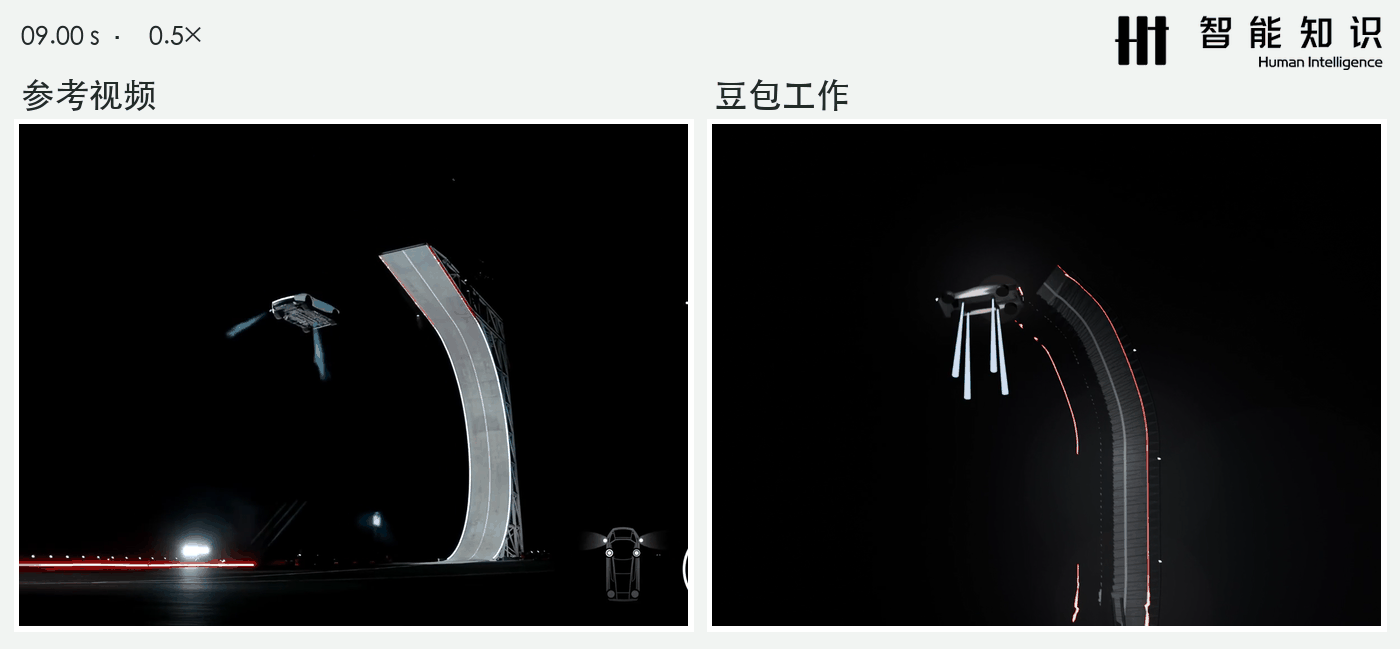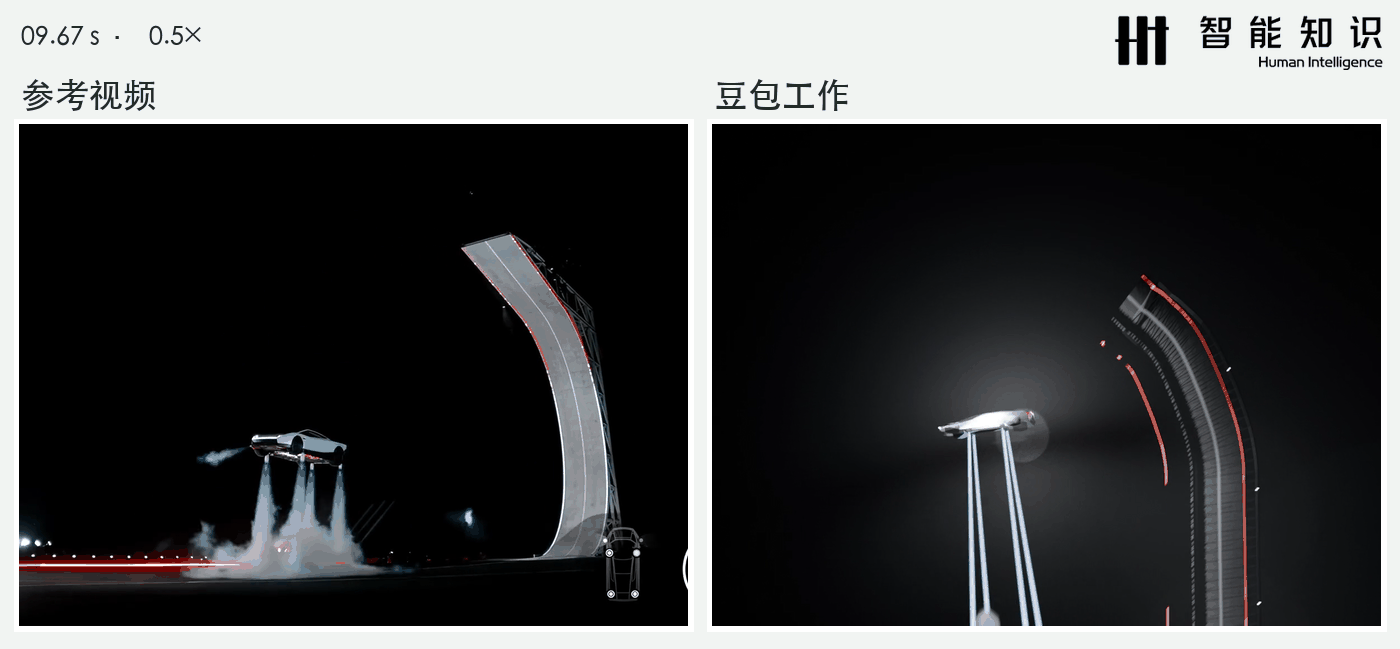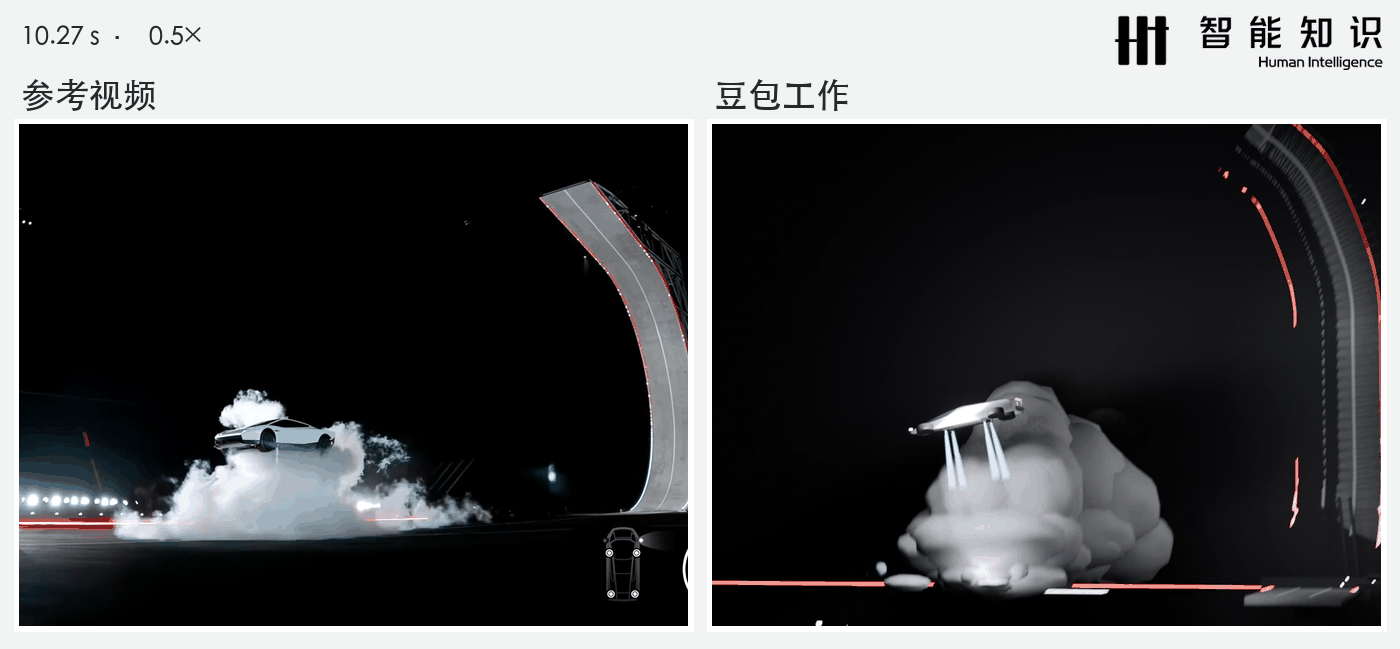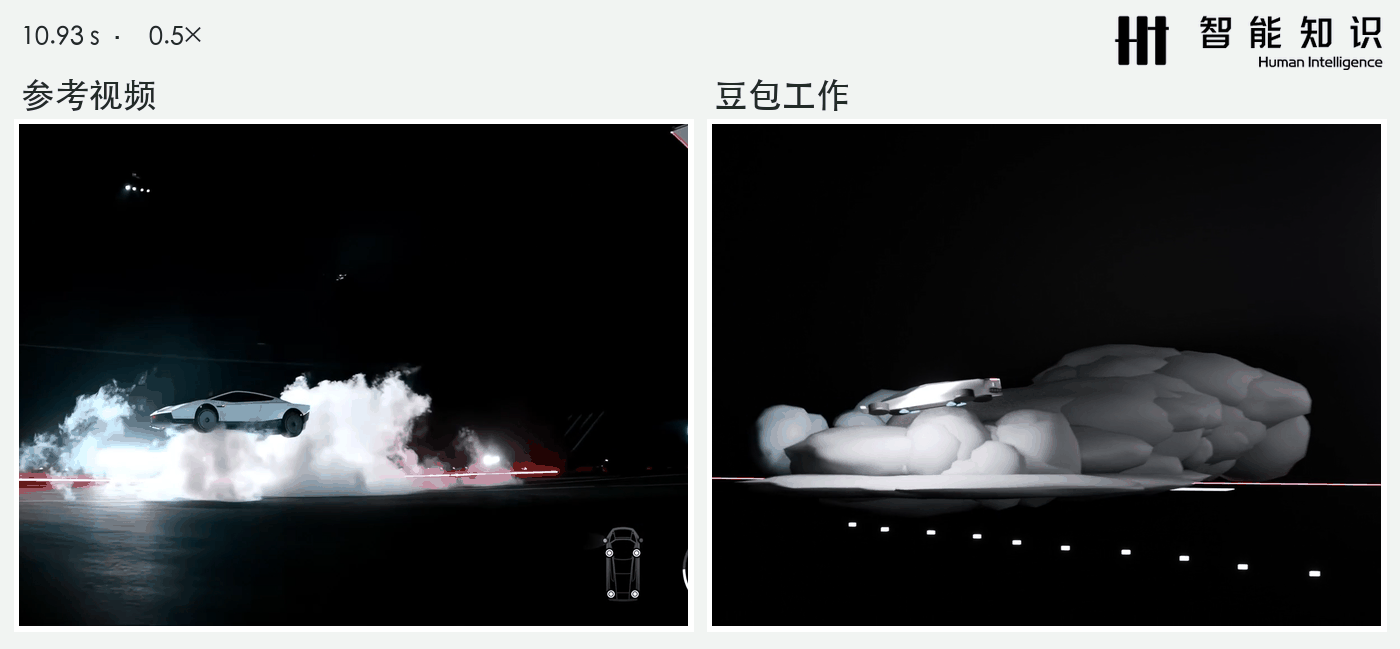
四组向下喷流会随车运动,但形态细而笔直,长度很快伸向画面下缘,缺少参考中的粗细、扰动与扩散变化。末段烟雾持续膨胀,仍能看出叠加云团和扁平烟盘,边缘不够松散。车身上部仍可辨认,问题主要是烟雾形态与层次。独立重渲染也复现了这些效果。
改了灯光和构图,为什么还是没还原好?
豆包在制作过程中确实发现并修正了一些问题:灯光照到了车身背面,它调整了灯的位置;烟雾里出现两个多余的白点,它找到了造成白点的灯光并作了处理,随后重新渲染了全部 330 帧。它也多次计算汽车在画面中的位置,调整相机,让构图更接近参考。
但这类单点优化治标不治本,核心的动态逻辑缺陷没有得到修正。豆包可以修缮一个个局部画面,却缺少对整套动画的全局校验能力,意识不到车轮运动、空中姿态、喷流特效是相互绑定的一套动态系统,也就无法还原出真实的汽车动作和空间关系。
车飞起来了,动作就还原了吗?
一轮对比看下来,答案其实已经很清晰。
四款 Agent 都能交出一套完整成片和工程文件,车能冲坡、能离地、能喷出烟雾。视觉扫一眼,车子确实飞起来了。
但模型的能力缺陷也暴露无遗——分不清推力喷流和车灯、搞错车轮转动逻辑、翻转路径违背物理、抓不住姿态调节的核心意图。
这也说明:“看起来会飞”很容易,但距离“可靠还原”还有很远。当下的 AI Agent 擅长快速搭出画面外壳,却很难吃透动作背后的逻辑链条。想要做出严谨仿真、逻辑自洽的动态叙事,离不开更多经验与案例沉淀。看清这类动态任务下各模型的能力上限与短板,也能帮我们更合理地定义任务边界、评估模型适配场景。
更多好玩、真实的 AI Agent 横向评测,将继续发布在我们的账号上。欢迎关注我们,了解更多 AI 前沿信息!